.png)
















- Obecnie brak na stanie


Spis treści
Przedmowa
Rozdział 1. Co to jest programowanie współbieżne?
1.1. Wprowadzenie
1.2. Współbieżność jako abstrakcja równoległości Wielozadaniowość
1.3. Terminologia współbieżności
1.4. Komputery zwielokrotnione
1.5. Zadania programowania współbieżnego
Rozdział 2. Abstrakcja programowania współbieżnego
2.1. Rola abstrakcji
2.2. Wykonanie współbieżne jako przeplot instrukcji atomowych
2.3. Uzasadnienie przyjętej abstrakcji
2.4. Dowolny przeplot
2.5. Instrukcje atomowe
2.6. Poprawność
2.7. Uczciwość
2.8. Rozkazy maszynowe"4
2.9. Zmienne ulotne i nieatomowe"4
2.10. Symulator współbieżności BACIL
2.11. Współbieżność w języku AdaL
2.12. Współbieżność w języku JavaL
2.13. Współbieżność w języku PromelaL
2.14. Dodatek: diagram stanów pewnej zagadki
Rozdział 3. Probierń wzajemnego wykluczania
3.1. Wprowadzenie
3.2. Sformułowanie problemu
3.3. Pierwsza próba
3.4. Dowodzenie poprawności za pomocą diagramów stanów
3.5. Poprawność pierwszej próby
3.6. Druga próba
3.7. Trzecia próba
3.8. Czwarta próba
3.9. Algorytm Dekkera
3.10. Złożone instrukcje atomowe
Rozdział 4. Weryfikacja poprawności programów współbieżnych
4.1. Specyfikacja własności poprawności w języku logiki
4.2. Indukcyjne dowody niezmienników
4.3. Podstawowe pojęcia logiki temporalnej
4.4. Zaawansowane pojęcia logiki temporalnej^
4.5. Dedukcyjny dowód poprawności algorytmu DekkeraA
4.6. Weryfikacja przez model
4.7. Język modelowania Promela w systemie SpinL
4.8. Weryfikacja warunków poprawności w systemie SpinL
4.9. Wybór techniki weryfikacji^
Rozdział 5. Złożone algorytmy rozwiązywania problemu wzajemnego wykluczania"4
5.1. Algorytm piekarniany
5.2. Algorytm piekarniany dla wielu procesów
5.3. Mniej restrykcyjne modele współbieżności
5.4. Algorytmy szybkie
5.5. Implementacje w języku PromelaL
Rozdział 6. Semafory
6.1. Stany procesu
6.2. Definicja typu semaforowego
6.3. Problem wzajemnego wykluczania dla dwóch procesów
6.4. Niezmienniki semaforów
6.5. Problem wzajemnego wykluczania dla N procesów
6.6. Problemy wymagające synchronizacji kolejności wykonywania
6.7. Problem producenta-konsumenta
6.8. Definicje semaforów
6.9. Problem pięciu filozofów
6.10. Symulacja Barza semaforów ogólnych'4
6.11. Algorytm Uddinga bez zagłodzeń"4
6.12. Semafory w BACIL
6.13. Semafory w języku Ada^
6.14. Semafory w języku ,TavaL
6.15. Semafory w języku PromelaL
Rozdział 7. Monitory
7.1. Wprowadzenie
7.2. Deklaracja i użycie monitorów
7.3. Zmienne warunkowe
7.4. Problem producenta-konsumenta
7.5. Wymaganie natychmiastowego wznowienia wykonania
7.6. Problem czytelników i pisarzy
7.7. Poprawność algorytmu czytelników i pisarzy^4
7.8. Monitorowe rozwiązanie problemu pięciu filozofów
7.9. Monitory w symulatorze BACI
7.10. Obiekty chronione
7.11. Monitory w języku Jaya^1
7.12. Symulacja monitorów w Promeli7'
Rozdział 8. Kanały
8.1. Modele komunikacji
8.2. Kanały
8.3. Równoległe mnożenie macierzy
8.4. Rozwiązanie problemu pięciu filozofów za pomocą kanałów
8.5. Kanały w języku PromelaL
8.6. Randki
8.7. Zdalne wywołania procedur"4
Rozdział 9. Przestrzenie
9.1. Model współbieżności stosowany w języku Linda
9.2. Wyrażalność modelu w języku Linda
9.3. Parametry formalne
9.4. Wzorzec nadzorca-robotnik
9.5. Implementacje przestrzeni krotekL
Rozdział 10. Algorytmy rozproszone
10.1. Model systemu rozproszonego
10.2. Implementacje
10.3. Wzajemne wykluczanie rozproszone
10.4. Poprawność algorytmu Ricarta-Agrawali
10.5. Algorytm RA w języku PromelaL
10.6. Algorytmy przekazywania żetonu
10.7. Żetony w drzewach wirtualnych^1
Rozdział 11. Własności globalne
11.1. Rozproszone zakończenie wykonania
11.2. Algorytm Dijkstry-Scholtena
11.3. Algorytmy windykacyjne
11.4. Migawki
Rozdział 12. Uzgadnianie
12.1. Wprowadzenie
12.2. Sformułowanie problemu
12.3. Algorytm jednorundowy
12.4. Algorytm bizantyjskich generałów
12.5. Załamania
12.6. Drzewa wiedzy
12.7. Awarie bizantyjskie z trzema generałami
12.8. Awarie bizantyjskie z czterema generałami
12.9. Algorytm rozpływowy
12.10. Algorytm króla
12.11. Brak rozwiązania w przypadku trzech generałów^1
Rozdział 13. Systemy czasu rzeczywistego
13.1. Wprowadzenie
13.2. Definicje
13.4. Niezawodność i powtarzalność
13.5. Systemy synchroniczne
13.6. Systemy asynchroniczne
13.7. Systemy sterowane przerwaniami
13.8. Odwrócenie i dziedziczenie priorytetów
13.9. Specyfikacja sondy Mars Pathfmder w systemie Spin-6
13.10. Algorytm Simpsona"4
13.11. Profil RavenscarL
13.12. UPPAALL
13.13. Algorytmy szeregowania dla systemów czasu rzeczywistego
Dodatek A. Pseudokod
Dodatek B. Podstawowe pojęcia logiki matematycznej
B.l. Rachunek zdań
B.2. Indukcja
B.3. Metody dowodzenia
B.4. Poprawność programów sekwencyjnych
Dodatek C. Problemy programowania współbieżnego
Dodatek D. Narzędzia programistyczne
D.l. Symulatory BACI oraz jBACI
D.2. Systemy Spin oraz jSpin
D.3. System DAJ
Dodatek E. Dalsza lektura
Bibliografia
Skorowidz
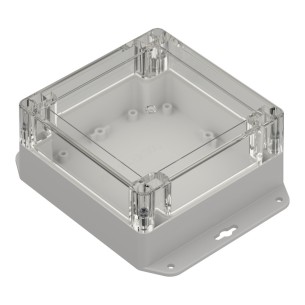
ZP120.120.60UUJp TM PC - Obudowa plastikowa ZP120.120.60 jasny dół z uszami - bezbarwna góra z tulejkami mosiężnymi PC
Brak towaru
ZP120.120.60UUJpH TM ABS-PC - Obudowa hermetyczna ZP120.120.60 jasny dół z uszami - bezbarwna góra z uszczelką i tulejkami mosiężnymi ABS-PC
Brak towaru
ZP120.120.60UUJpH TM PC - Obudowa hermetyczna ZP120.120.60 jasny dół z uszami - bezbarwna góra z uszczelką i tulejkami mosiężnymi PC
Brak towaru
Kompaktowe urządzenie do bezprzewodowej komunikacji na duże odległości, oferujące zasięg do 5 km dzięki technologii LoRa z układem SX1268 na częstotliwości 868 MHz. Charakteryzuje się niskim zużyciem energii, szerokim zakresem temperatur pracy oraz szeroką kompatybilnością z komputerami PC, Raspberry Pi i innymi platformami, co czyni je idealnym rozwiązaniem dla rozproszonych systemów IoT i przemysłowych aplikacji. SB Components 26579
Brak towaru
Wentylator Sunon EE40100S2 to osiowy wentylator prądu stałego o wymiarach 40x40x10 mm, zasilany napięciem 5 V DC. Charakteryzuje się prędkością obrotową 6100 RPM, przepływem powietrza 11,99 m³/h oraz poziomem hałasu 23 dBA. Posiada łożysko ślizgowe i pobiera moc 0,8 W.
Brak towaru
Uszczelka do obudowy ZP160.80 o długości 40 cm zapewnia skuteczną ochronę przed kurzem i wilgocią, zwiększając szczelność i trwałość urządzenia. Wykonana z elastycznego materiału, umożliwia łatwy montaż i dopasowanie do obudowy, co jest kluczowe dla zachowania integralności środowiska pracy urządzeń elektronicznych.
Brak towaru
Filtr czerwony ZDFcz1008 ABS to akcesorium przeznaczone do obudów montowanych na szynie DIN, wykonane z czerwonego tworzywa ABS. Jego zastosowanie umożliwia ochronę urządzeń elektronicznych przed kurzem i zanieczyszczeniami.
Brak towaru
ZP60.40.30J TM ABS - Obudowa plastikowa ZP60.40.30 jasna z tulejkami mosiężnymi ABS
Brak towaru
ZP60.40.30J TM PC - Obudowa plastikowa ZP60.40.30 jasna z tulejkami mosiężnymi PC
Brak towaru
ZP60.40.30JH TM PC - Obudowa hermetyczna ZP60.40.30 jasna z uszczelką i tulejkami mosiężnymi PC
Brak towaru
ZP60.40.30Jp TM ABS-PC - Obudowa plastikowa ZP60.40.30 jasny dół - bezbarwna góra z tulejkami mosiężnymi ABS-PC
Brak towaru
ZP60.40.30JpH TM ABS-PC - Obudowa hermetyczna ZP60.40.30 jasny dół - bezbarwna góra z uszczelką i tulejkami mosiężnymi ABS-PC
Brak towaru
ZP60.40.30SJ-IP67 TM ABS - Obudowa hermetyczna ZP60.40.30 jasna z uszczelką zalewaną i tulejkami mosiężnymi ABS
Brak towaru
ZP60.40.30UJ TM ABS - Obudowa plastikowa ZP60.40.30 jasna z uszami i z tulejkami mosiężnymi ABS
Brak towaru
Obudowa hermetyczna ZP75.75.45JpH TM ABS-PC to dwuczęściowa konstrukcja o wymiarach 75 x 75 x 45 mm, z jasnym dołem wykonanym z ABS i przezroczystą pokrywą z poliwęglanu. Wyposażona w uszczelkę oraz mosiężne tulejki, zapewnia skuteczną ochronę przed czynnikami zewnętrznymi i umożliwia łatwy montaż.
Brak towaru
Obudowa aluminiowa ZR250.260.90 to uniwersalne rozwiązanie o wymiarach 250 x 260 x 90 mm, malowane proszkowo na czarno. Składa się z podstawy, pokrywy, dwóch bocznych paneli oraz szyn montażowych ZR, co ułatwia instalację komponentów elektronicznych. Dzięki solidnej konstrukcji i estetycznemu wykończeniu doskonale nadaje się do zastosowań w elektronice, automatyce i telekomunikacji.
Brak towaru