.png)
















- Obecnie brak na stanie


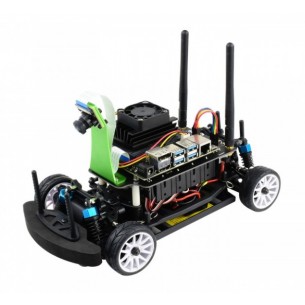
Zestaw do budowy autonomicznego robota wyścigowego w oparciu o NVIDIA Jetson Nano B01. Waveshare JetRacer ROS AI Kit A
Zestaw do budowy autonomicznego robota wyścigowego w oparciu o NVIDIA Jetson Nano B01. Składa się z podwozia wyścigowego, kamery 8MP z sensorem Sony IMX219, modułu komunikacji bezprzewodowej WiFi Dual-Band 2,4/5 GHz, czujników IMU, skanera laserowego oraz niezbędnych akcesoriów.
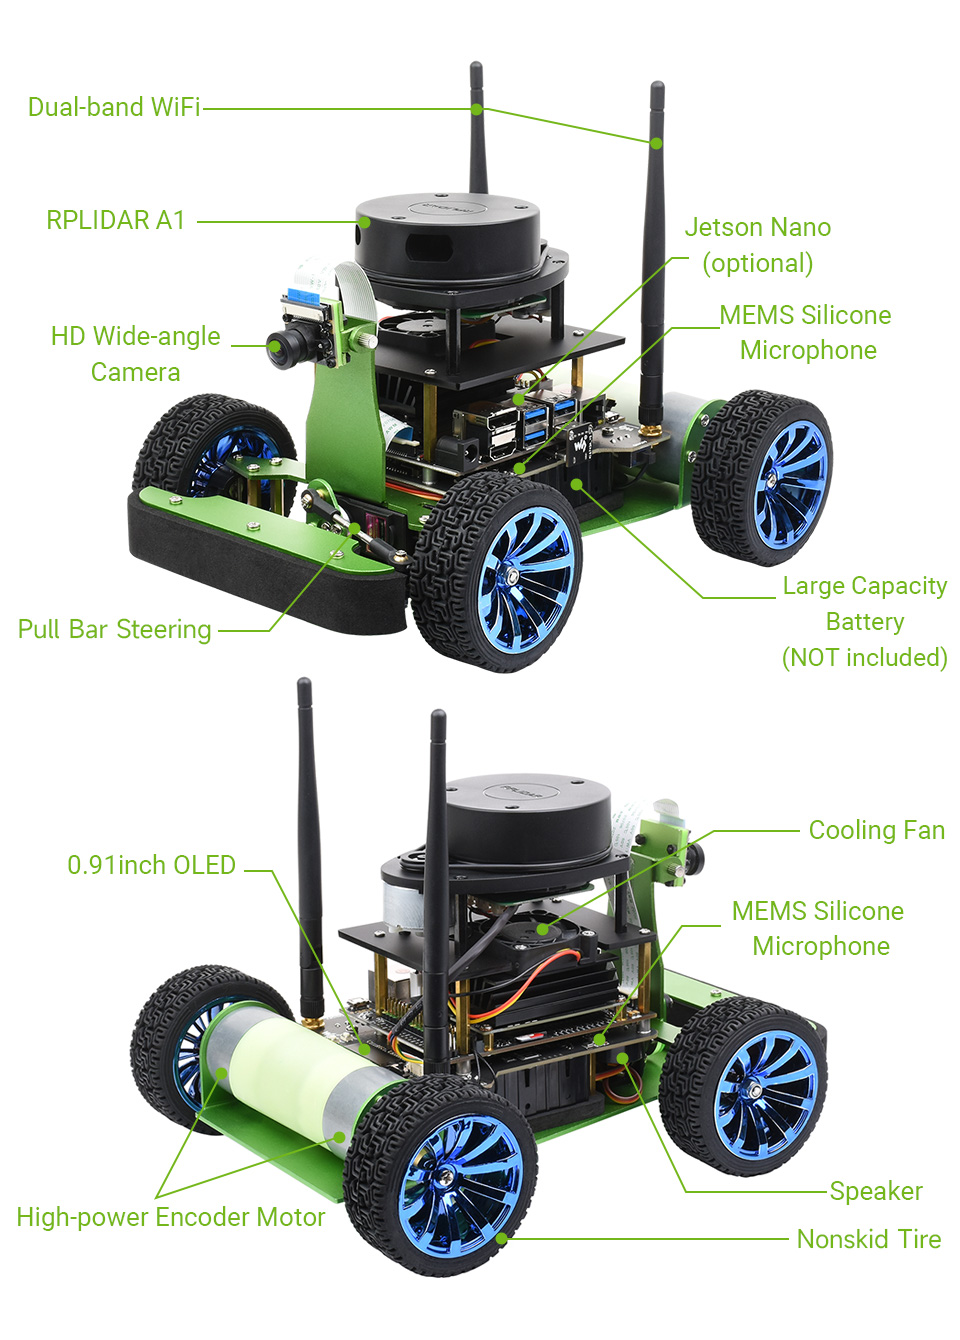
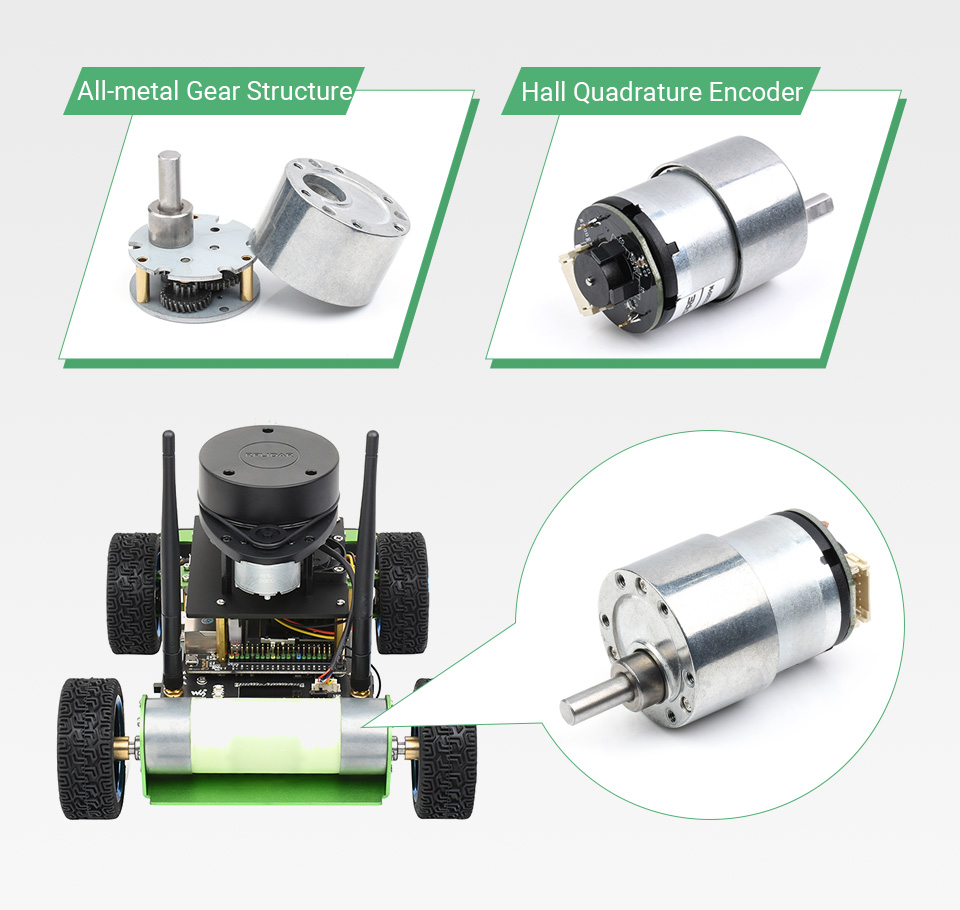
Podwozie to konstrukcja oparta o zasadę Ackermana z silnikiem napędowym 37-520 o prędkości 333 obr./min oraz przednią osią skrętną z serwomechanizmem. Silnik ma wytrzymałą, metalową przekładnię, a podwozie wykorzystuje podwójną blokadę mechanizmu różnicowego. Szkielet wykonany został z wysokiej jakości włókna węglowego. Dodatkowym elementem układu napędowego są enkodery inkrementalne z czujnikami Halla, które zapewniają informację zwrotną niezbędną do realizacji algorytmów stosowanych w odometrii.
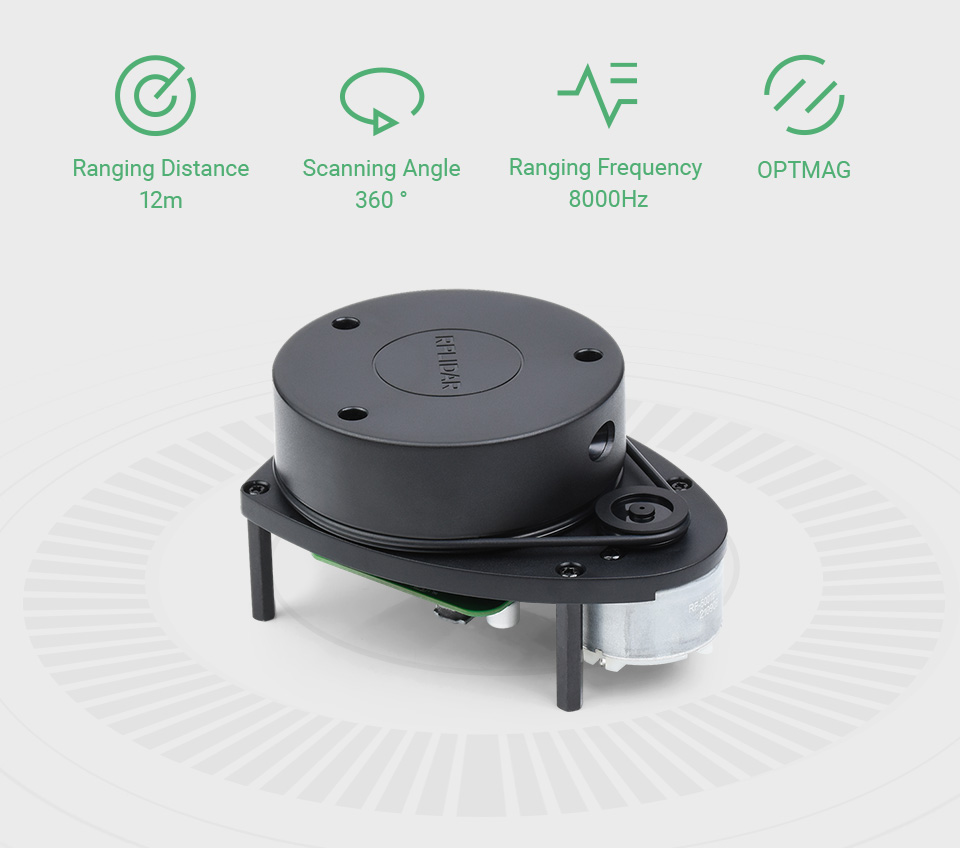
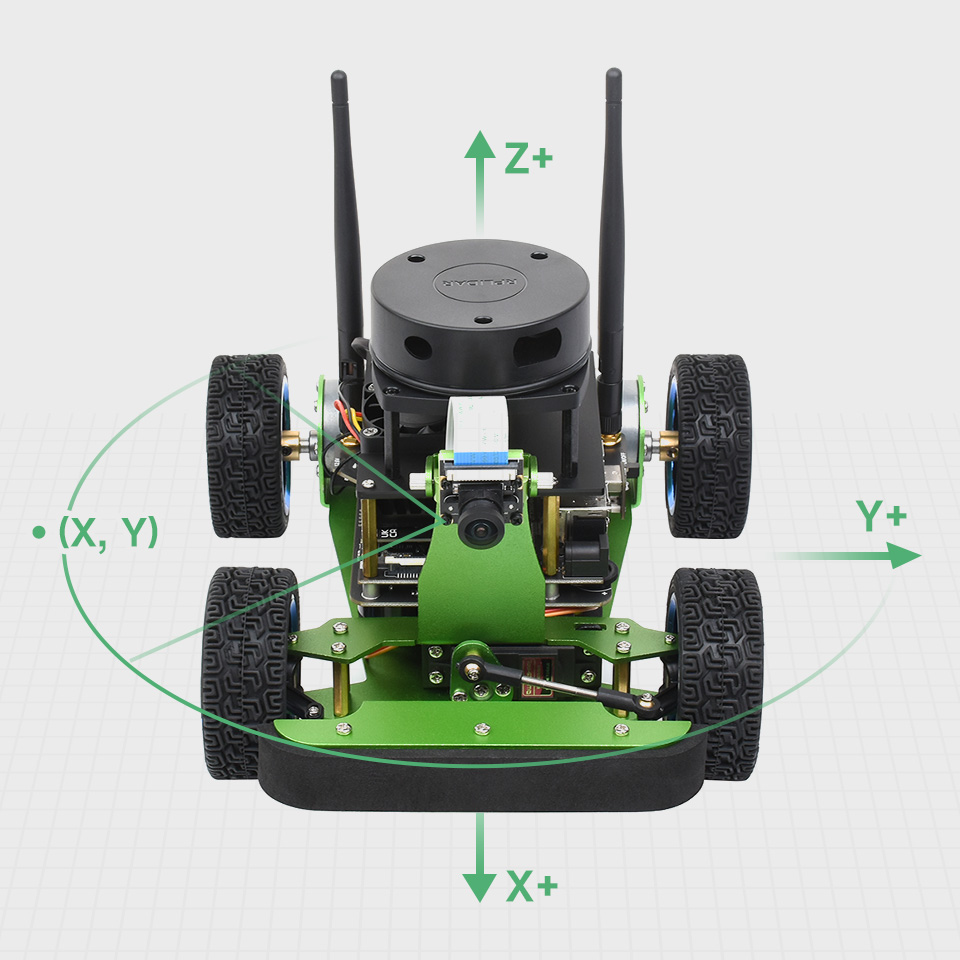
Zestaw oferuje bogate wyposażenie w postaci czujników. Skaner laserowy RPLidar o zasięgu 12 m umożliwia skanowanie 360-stopni w celu uzyskania mapy konturowej wokół robota, a wbudowany 9-osiowy czujnik położenia, wykorzystujący rozszerzony filtr Kalmana do połączenia danych z czujnikami odometrii, pozwala określić precyzyjnie położenie robota.
 |
 |
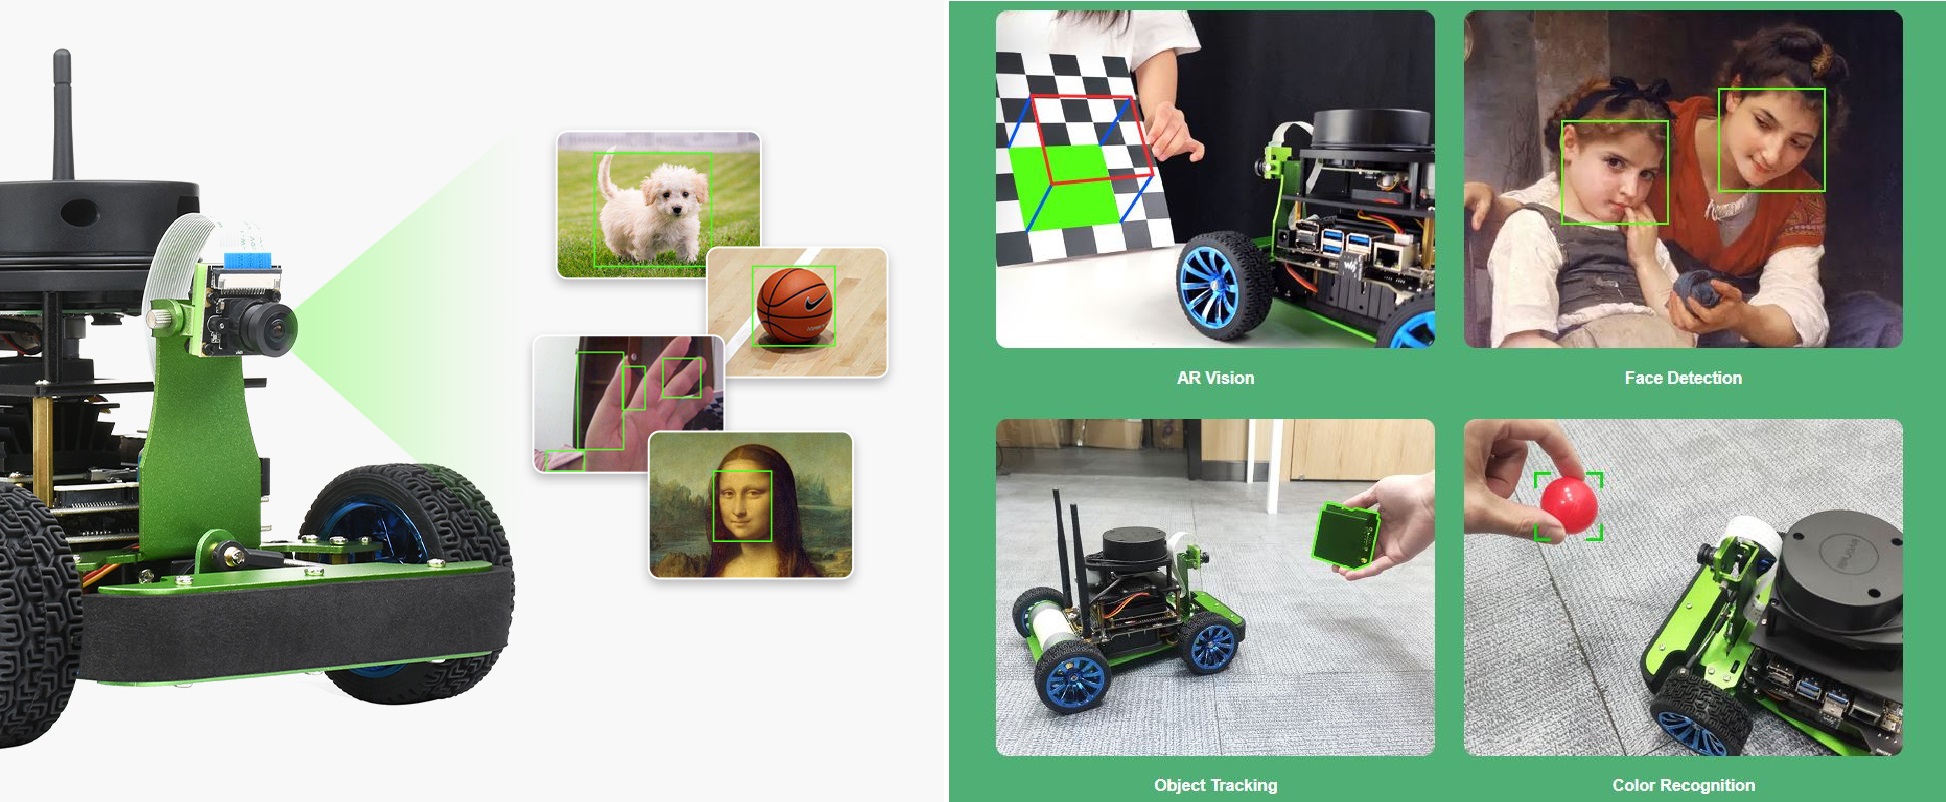
Za przetwarzanie obrazu odpowiada kamera z sensorem MX219 o rozdzielczość 3280x2464 piksel, która idealnie pasuje do rozwoju algorytmów wizji z pakietem OpenCV takich, jak rozpoznawania obiektów, śledzenie celów oraz autonomicznej jazdy.
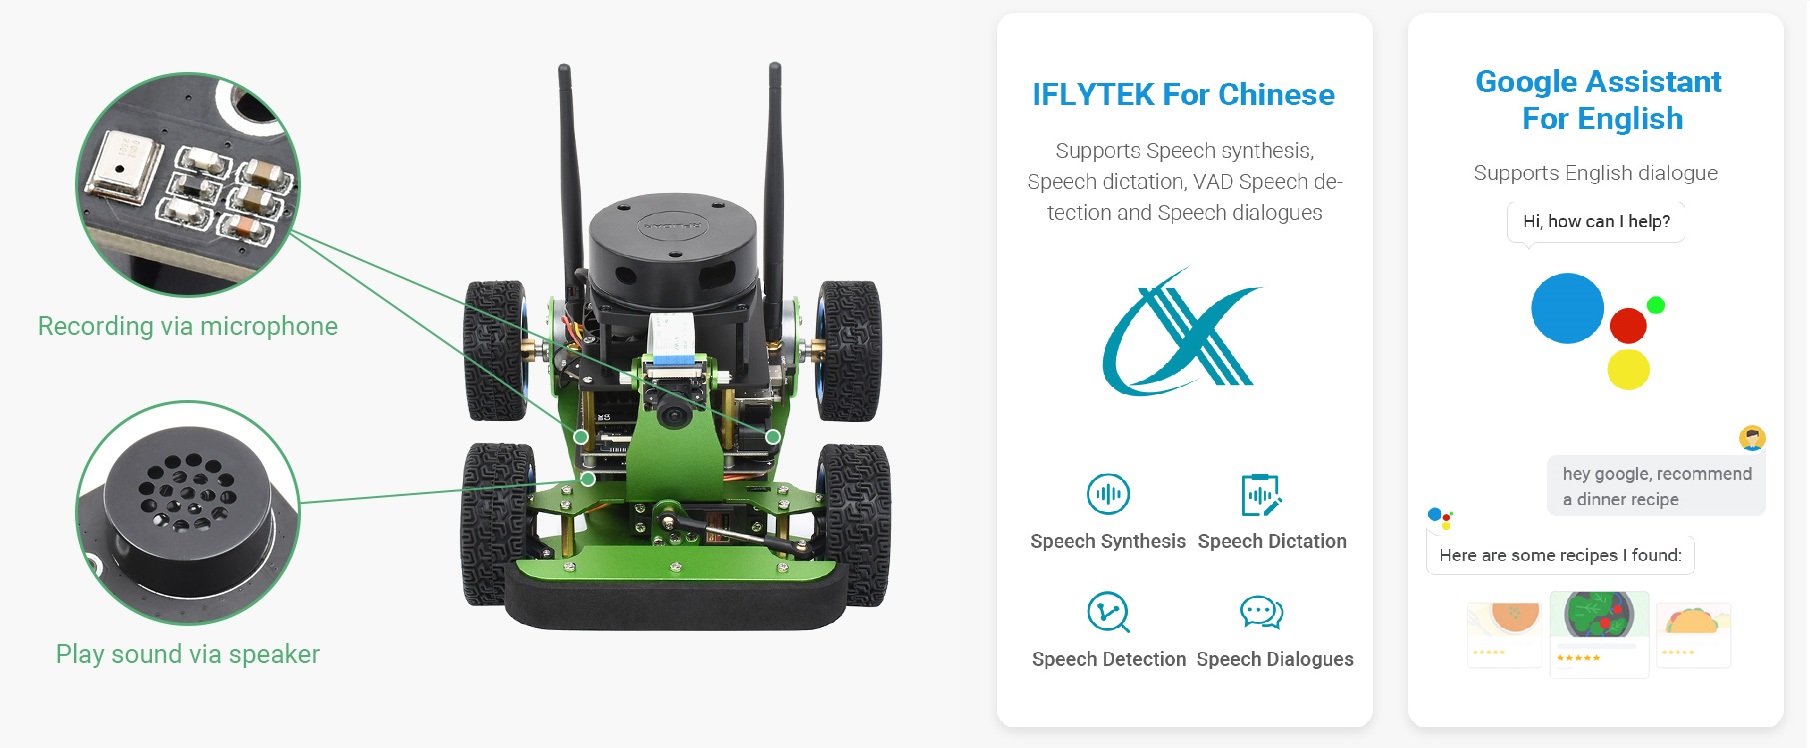
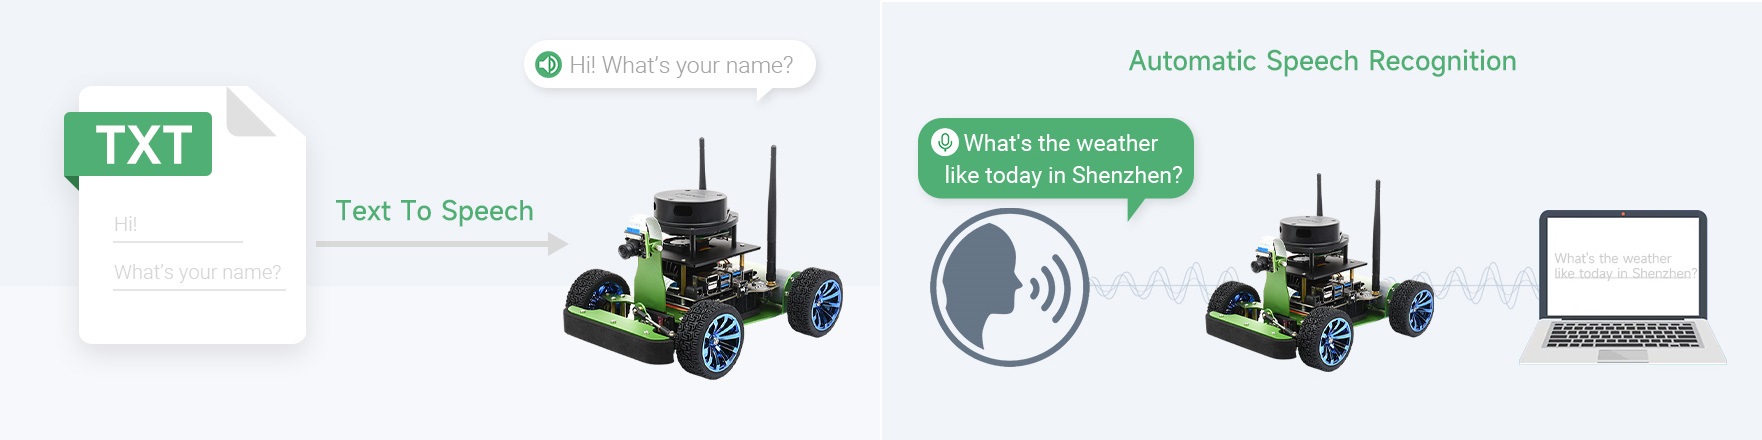
Robot oferuje również możliwość rozpoznawania mowy i sterowania głosowego oraz generowania dźwięków. Do tego celu wykorzystuje dwa wysokiej jakości mikrofony MEMS i głośnik do odtwarzania w stereo. Wspiera algorytmy syntezy, wykrywania i rozpoznawania mowy, które pozwalają na interakcję człowiek-robot. Oprogramowanie ma możliwość wykrywania strumienia audio i usuwania części wyciszonej, dzięki czemu robot odbiera tylko tę część, którą mówi użytkownik. Poza tym oferuje możliwość przetwarzania tekstu i mowy w obie strony (text-to-speech oraz speech-to-text). Może współpracować z Google Assistant w języku angielskim oraz IFLYTEK w języku chińskim.
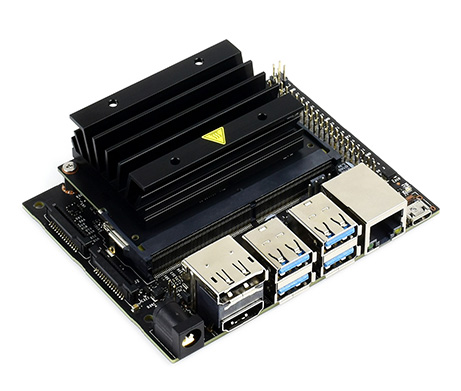
Robot sterowany jest za pomocą zestawu rozwojowego NVIDIA z układem CPU ARM Cortex A57 pracującego z częstotliwością 1,43 GHz. Wyposażony jest w układ graficzny Maxwell składający się z 128 rdzeni wspierający technologię CUDA. Układ ma pamięć RAM DDR4 o pojemności 4 GB, interfejs Ethernet oraz HDMI i dwa złącza MIPI-CSI. Pakiet przeznaczony jest do projektowania grafiki oraz przetwarzania bardzo dużych ilości danych. Pozwala zapoznać się z techniką programowania procesorów graficznych.
Moduł Jetson Nano to najmniejsze urządzenie platformy Jetson. Zapewnia wydajność do uruchamiania nowoczesnych obciążeń AI w małym, energooszczędnym formacie. Udostępnia 472 GFLOPs mocy obliczeniowej na potrzeby szybkiej pracy z algorytmami nowoczesnej SI. Może równolegle uruchomić wiele sieci neuronowych i jednocześnie przetwarzać dane z wielu czujników o wysokiej rozdzielczości, co czyni z niego doskonałe rozwiązanie jako sterownik w robotyce.
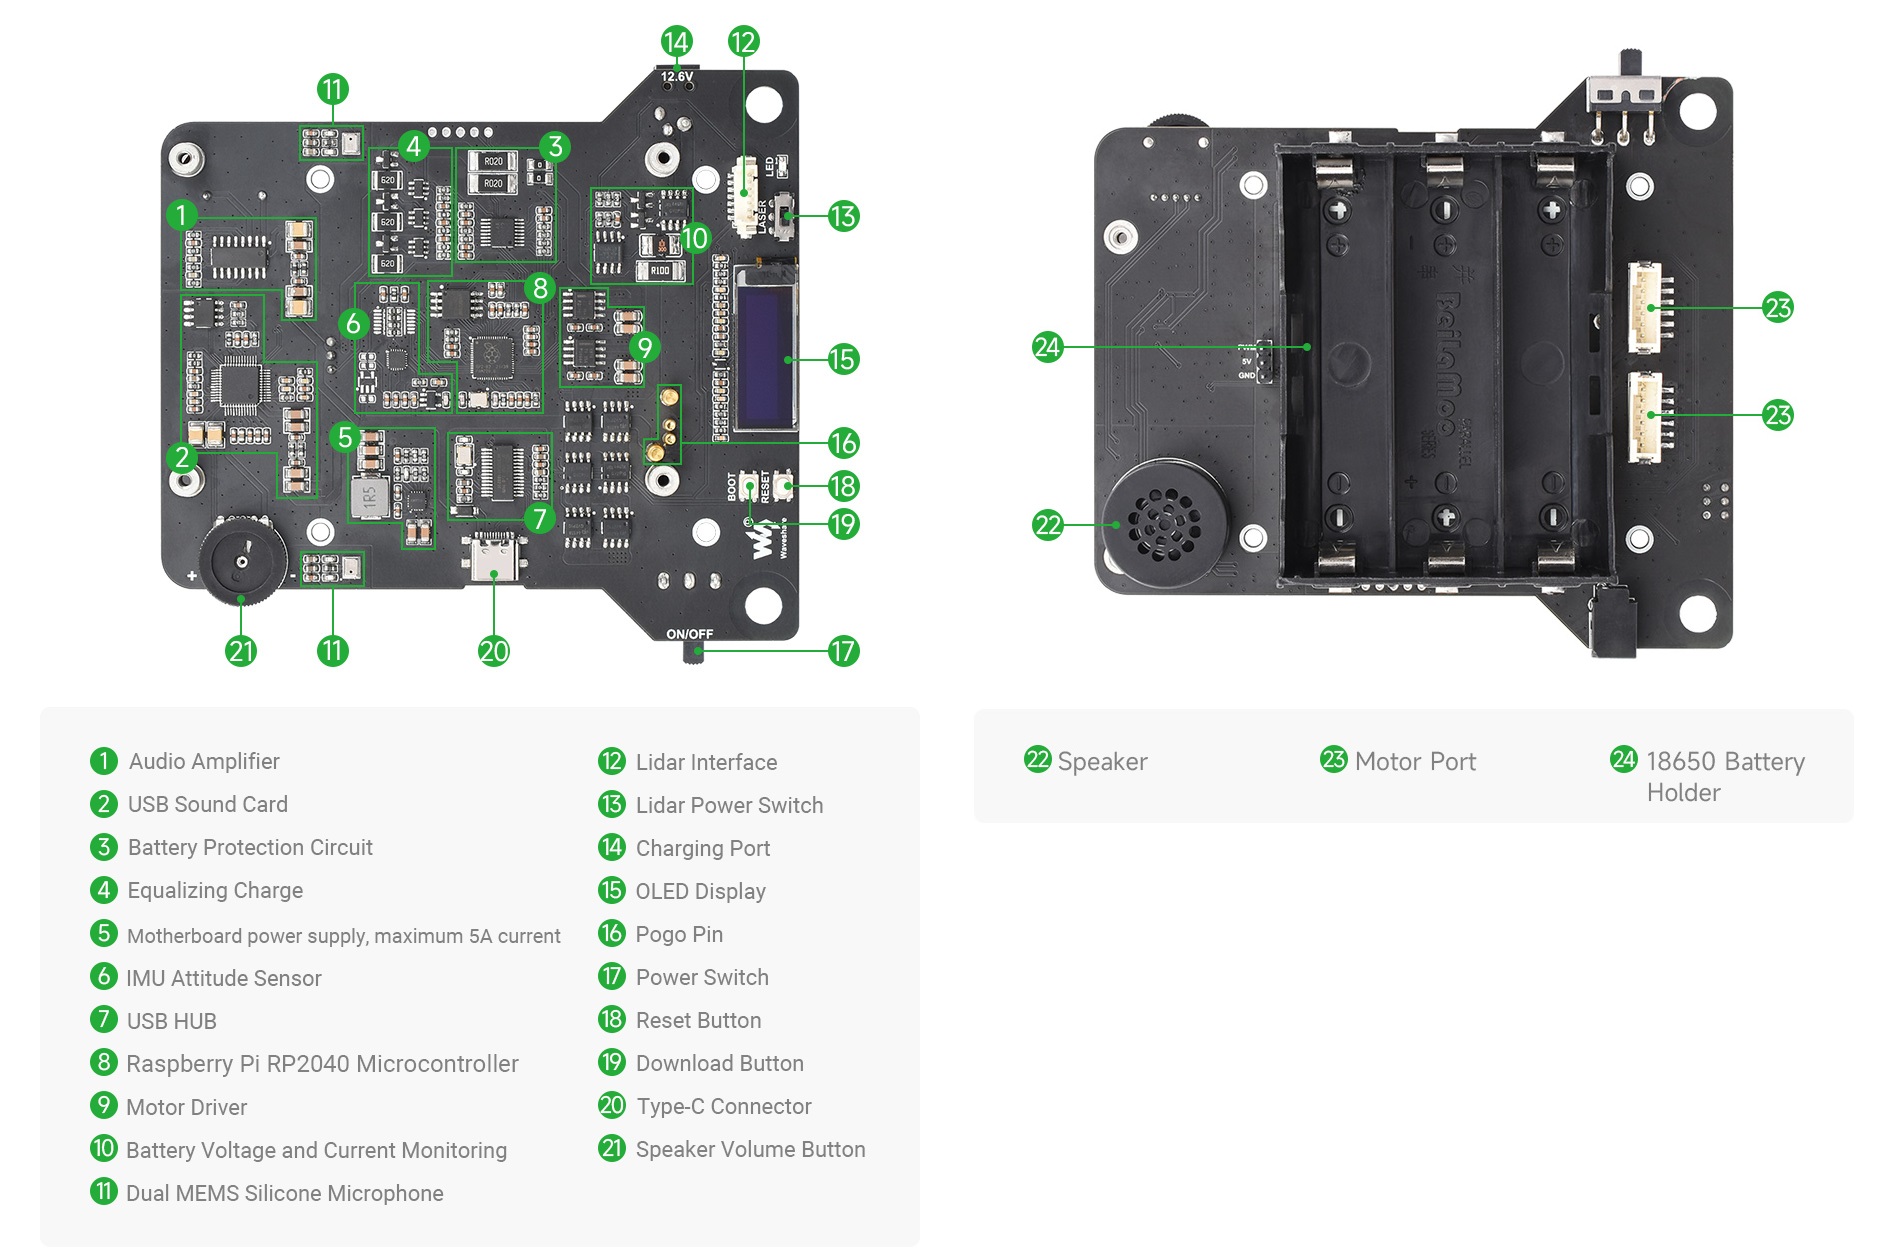
Na płytce rozszerzającej robota znalazł się sterownik silnika, wyświetlacz OLED, obwód ładowania i monitorowania stanu baterii oraz koszyk na 3 ogniwa akumulatorów 18650. Użytkownik znajdzie również wzmacniacz audio, kartę audio USB, czujniki IMU oraz mikrofony MEMS. Modułem struje dwurdzeniowy mikrokontroler Raspberry Pi RP2040, który charakteryzuje się lepszą wydajnością w czasie rzeczywistym i większą dokładnością sterowania, a odpowiada za zbieranie danych i sterowanie ruchem.
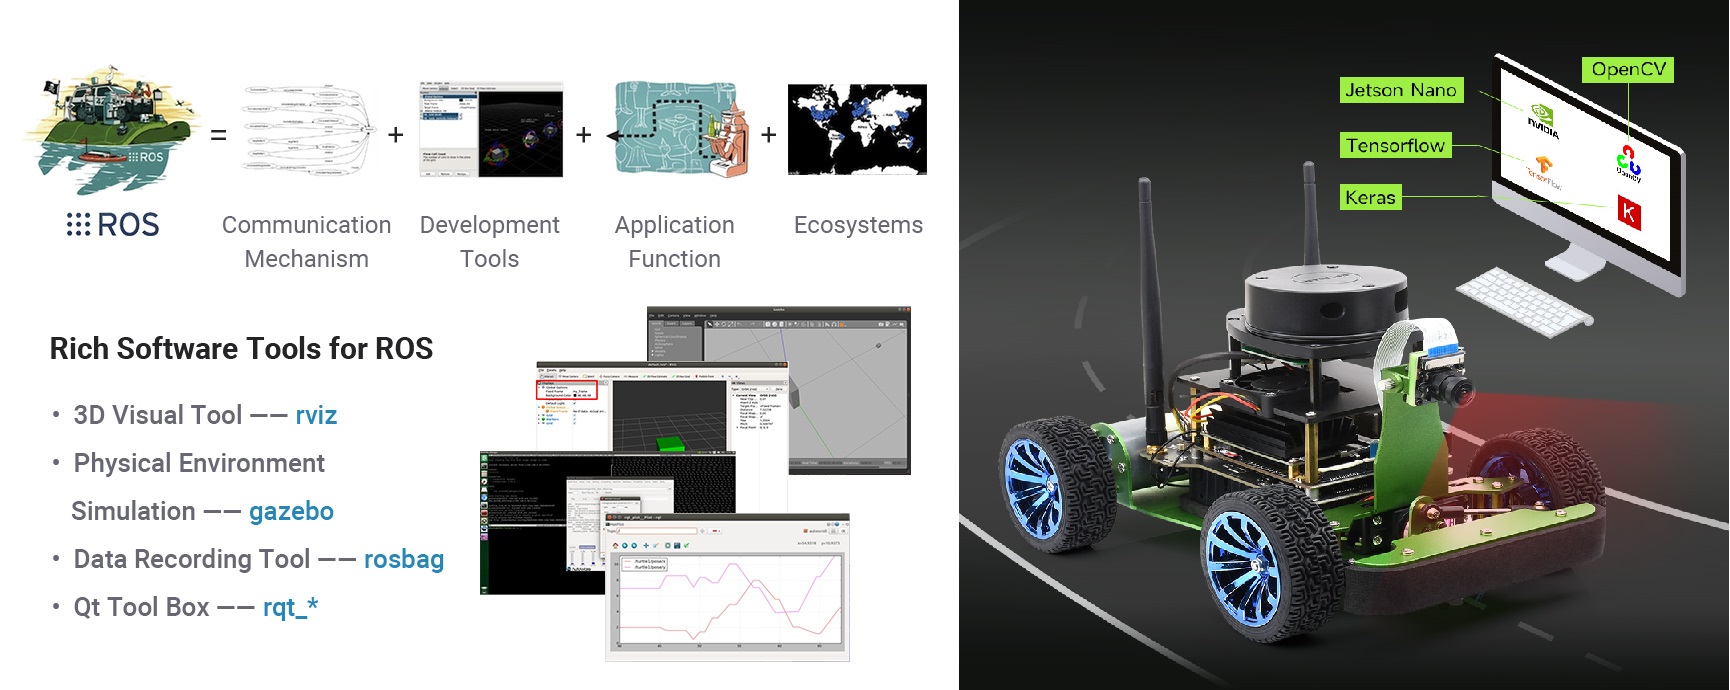
Robot jest wspierany przez bogate oprogramowanie, w tym ROS, czyli system operacyjny typu open-source, który zawiera zbiór bibliotek oprogramowania i narzędzi do projektowania robotów. Dzięki DonKeyCar wykorzystuje framework Keras/TensorFlow do uczenia głębokiego wraz z biblioteką wizji komputerowej OpenCV, aby osiągnąć jak najwyższy stopień autonomii jazdy, natomiast bogaty zestaw czujników w połączeniu z filtrem Kalmana (EKF) daje możliwość implementacji algorytmów SLAM.
Producent udostępnia użytkownikom liczne przykłady i bogatą dokumentację, która pozwala w łatwy sposób rozpocząć pracę z zestawem. Więcej informacji oraz materiałów można znaleźć na stronie produktu.
Uwaga!
Zestaw nie zawiera akumulatorów (pasują akumulatory 18650 krótsze niż 67 mm).
Producent
Osoba odpowiedzialna
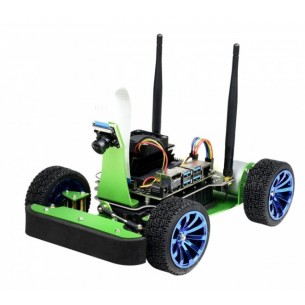
Zestaw akcesoriów do budowy autonomicznego robota wyścigowego w oparciu o popularny zestaw deweloperski NVIDIA Jetson Nano. Waveshare JetRacer Pro AI Kit Acce
Zestaw akcesoriów do budowy autonomicznego robota wyścigowego w oparciu o popularny zestaw deweloperski NVIDIA Jetson Nano. Waveshare JetRacer AI Kit Acce
AADXL313WACPZ-RL to precyzyjny, energooszczędny trójosiowy akcelerometr MEMS przeznaczony do pomiaru przyspieszeń i wykrywania ruchu w systemach elektronicznych. Dzięki szerokiemu zakresowi pomiarowemu, cyfrowemu interfejsowi komunikacyjnemu oraz niskim wymaganiom energetycznym układ znajduje zastosowanie w systemach automotive, IoT oraz urządzeniach pomiarowych.
Brak towaru
Uniwersalna ładowarka przeznaczona do akumulatorów 1-8S Li-Ion, LiPo, LiFe, LiHV, Pb, Ni-Cd i Ni-MH. Zasilana jest przez złącze DC XT60, wyposażona została w gniazdo XT60 i złącze balansera. ISDT Q8
Brak towaru
Uniwersalna ładowarka przeznaczona do akumulatorów 1-6S Li-Ion, LiPo, LiFe, LiHV, Pb, Ni-Cd i Ni-MH. Ma wbudowaną funkcję generowania i pomiaru sygnałów PWM, PPM i S.BUS. ToolkitRC M6
Brak towaru
Urządzenie do rozładowywania pakietów LiPo, LiHv, LiFe, LiIon. Obsługuje pakiety od 2S do 8S z maksymalną mocą rozładowywania 80 W. ISDT FD-100
Brak towaru
Programowalny samobalansujący robot oparty na module micro:bit. Ma wbudowany algorytm jazdy i wyposażony został w ultradźwiękowy czujnik odległości, czujnik podczerwieni do unikania przeszkód, odbiornik IR oraz czujnik koloru. Qbit
Brak towaru
Moduł rejestratora audio, który pozwala na wielokrotne nagrywanie i odtwarzanie dźwięków o długości do 6 s
Brak towaru
Shield Arduino z podwójnym sterownikiem silników DC VNH2SP30. Umożliwia sterowanie dwoma silnikami DC o napięciu zasilania do 16 V i poborze prądu do 30 A. Monster Moto Shield
Brak towaru
Moduł z jednokanałowym sterownikiem silników DC VNH2SP30. Umożliwia sterowanie silnikiem DC o napięciu zasilania do 16 V i poborze prądu do 30 A. Mini Monster Moto Driver
Brak towaru
Brak towaru
Moduł kamery stereo 3D, który zbudowany został z dwóch kamer z sensorem OV9281. Przeznaczony do współpracy z Raspberry Pi, Jetson Nano i Xavier NX. ArduCAM B0263
Brak towaru
Zestaw kamery z sensorem AR1335, pozwala na sterowanie zoomem. Współpracuje z minikomputerami Raspberry Pi. Kamera jest wyposażona w matrycę o rozdzielczości 13 MPx. ArduCAM B016713MP
Brak towaru
Szyna z adapterami Micro HDMI do montażu minikomputerów Raspberry Pi 4 model B w obudowie. ArduCAM U6128
Brak towaru
Bezprzewodowy kontroler retro z wbudowanym modułem Bluetooth 4.0 oraz wyjściem USB typu C. SparkFun WIG-17264
Brak towaru
Moduł z wyświetlaczem e-Paper o przekątnej 6" i rozdzielczości 800x600 px. Komunikacja przez interfejs USB, SPI lub I80. Waveshare 6inch e-Paper HAT
Brak towaru
Elastyczny, czarno-biały wyświetlacz e-Paper o przekątnej 2,13" i rozdzielczości 212x104 px. Interfejs SPI. Bez płytki PCB. Waveshare 2.13inch e-Paper (D)
Brak towaru
Monitor 10,3" z ekranem e-Paper wyposażony w interfejs HDMI. Cechuje go wysoka rozdzielczość 1872x1404 pikseli, szeroki kąt widzenia oraz niski pobór energii. Waveshare EINK-DISP-103-EU
Brak towaru
Zestaw do budowy autonomicznego robota wyścigowego w oparciu o NVIDIA Jetson Nano B01. Waveshare JetRacer ROS AI Kit A