.png)
















- Obecnie brak na stanie


Lidar 2D DTOF o zasięgu do 30 m (90% refleksyjności), 32000 pomiarów/s, rozdzielczość kątowa 0,12°, komunikacja Ethernet UDP 10/100M, klasa szczelności IP65, zasilanie 12 V. Slamtec RPLIDAR S2E
RPLIDAR S2E wspiera mapowanie 2D i nawigację robotów mobilnych w środowiskach wewnętrznych oraz zewnętrznych, dostarczając dane skanowania o wysokiej rozdzielczości i stabilnej powtarzalności. Technologia DTOF utrzymuje stałą rozdzielczość pomiaru w całym zakresie pracy, a obudowa o klasie IP65 wspiera zastosowania w warunkach przemysłowych, gdzie występuje pył i zachlapania.
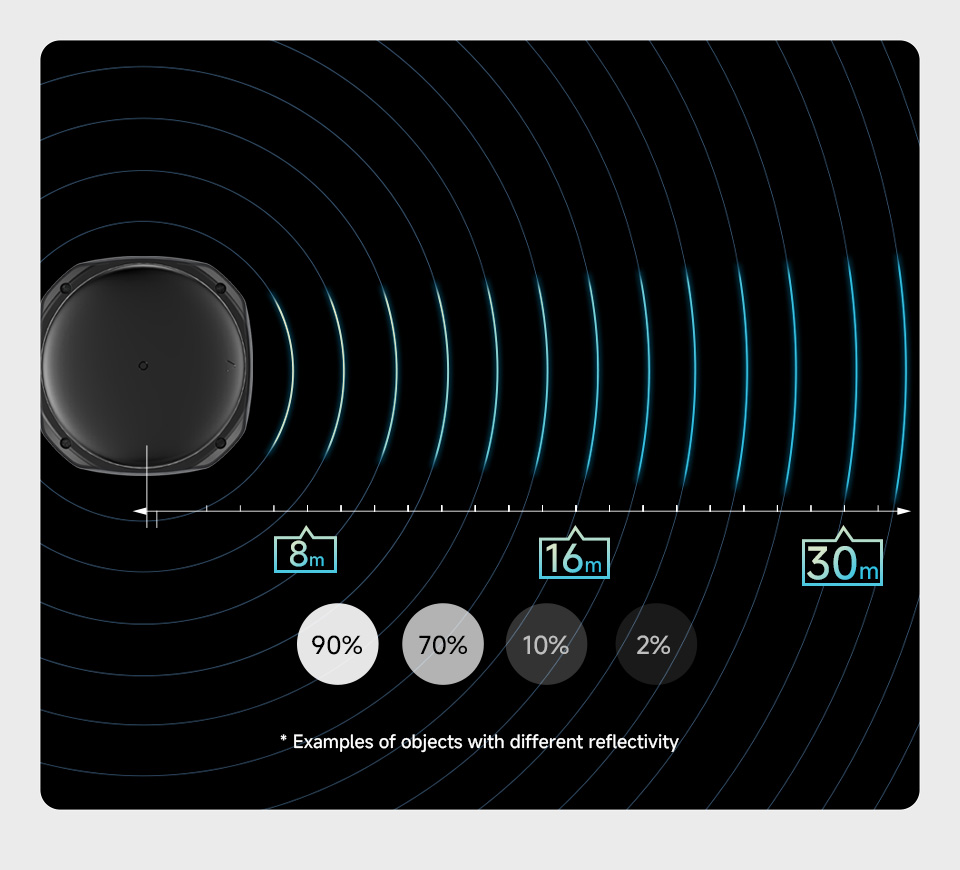
Zasięg pomiarowy zależy bezpośrednio od współczynnika refleksyjności wykrywanego obiektu, co ma istotne znaczenie przy projektowaniu systemów nawigacyjnych i bezpieczeństwa. Dla powierzchni o wysokiej refleksyjności 90% maksymalny dystans detekcji wynosi 0,05 - 30 m, co odpowiada jasnym ścianom, elementom konstrukcyjnym lub przeszkodom o wysokim współczynniku odbicia.
W przypadku obiektów o refleksyjności 10%, takich jak ciemne tworzywa sztuczne, gumowe opony czy matowe powierzchnie, efektywny zakres pracy wynosi 0,05 - 10 m. Zależność ta pozwala precyzyjnie oszacować realny zasięg działania systemu w środowisku docelowym, szczególnie w przestrzeniach przemysłowych, magazynowych lub komercyjnych, gdzie występuje zróżnicowanie materiałów i kolorów. Minimalna odległość pomiaru 0,05 m ogranicza martwą strefę w bliskim polu, co zwiększa dokładność detekcji przeszkód podczas manewrowania przy ścianach, w wąskich przejazdach oraz podczas operacji dokowania robota.
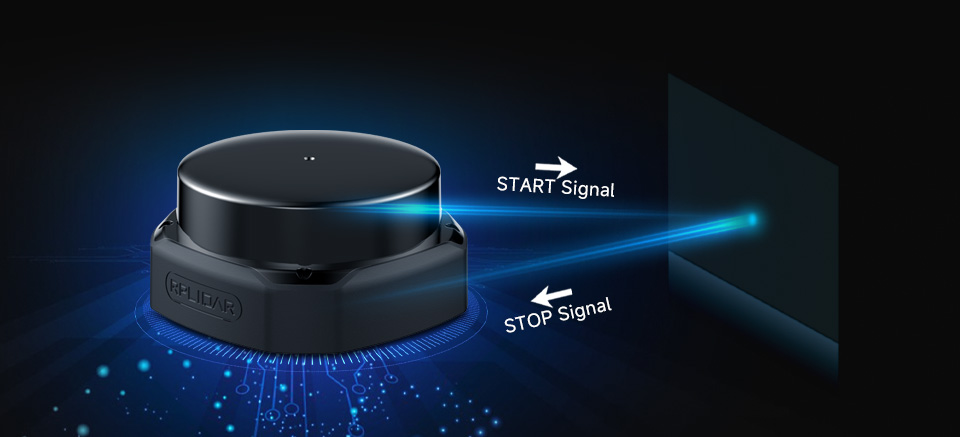
Metoda DTOF realizuje pomiar odległości na podstawie czasu przelotu wiązki laserowej, co pozwala zachować stałą rozdzielczość dystansu niezależnie od tego, czy przeszkoda znajduje się blisko, czy daleko. Taki sposób pomiaru wspiera detekcję obiektów o zróżnicowanych właściwościach optycznych, w tym powierzchni ciemnych, mocno refleksyjnych oraz elementów przezroczystych, co poprawia wiarygodność danych mapy w środowiskach mieszanych.
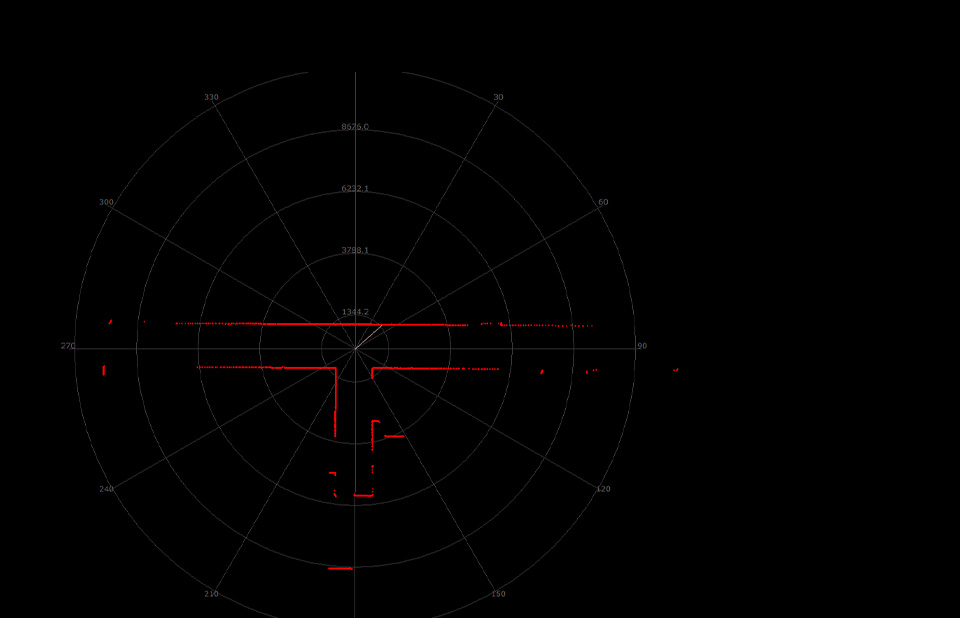
Próbkowanie 32000 pomiarów na sekundę zwiększa gęstość danych w trakcie skanowania i pozwala odtworzyć więcej szczegółów otoczenia podczas tworzenia map oraz lokalizacji. Rozdzielczość kątowa 0,12° wspiera precyzyjne odwzorowanie krawędzi, narożników oraz wąskich przeszkód, a prędkość skanowania 10 Hz zapewnia stabilny, cykliczny strumień danych przy nawigacji w ruchu. Takie parametry poprawiają jakość rekonstrukcji środowiska w algorytmach SLAM oraz zwiększają skuteczność wykrywania dynamicznych obiektów w czasie rzeczywistym.
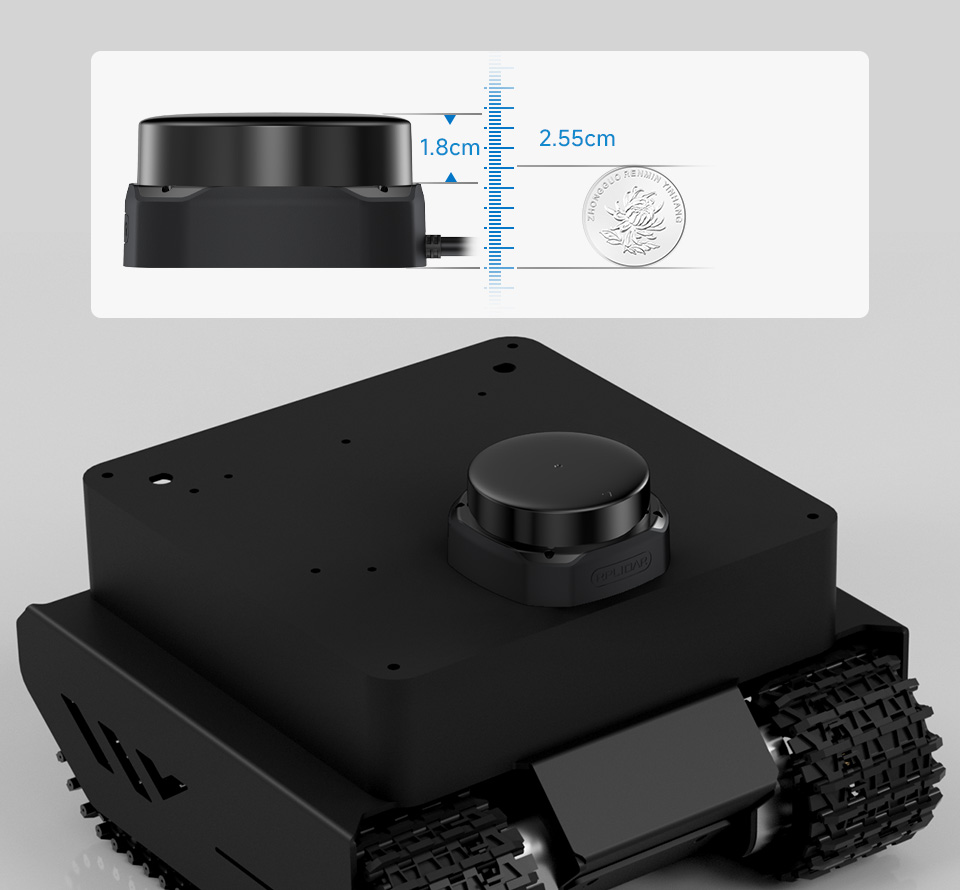
Kompaktowa konstrukcja z wysokością strefy optycznej wynoszącą 18 mm umożliwia integrację z platformami mobilnymi, robotami usługowymi oraz systemami AGV bez konieczności istotnych modyfikacji konstrukcyjnych. Wymiary urządzenia odpowiadają typowym wymaganiom projektowym stawianym modułom nawigacyjnym stosowanym w robotyce komercyjnej i przemysłowej, gdzie ograniczona przestrzeń montażowa oraz niski profil czujników stanowią istotne kryterium doboru komponentów.
Zoptymalizowana forma obudowy ułatwia montaż w standardowych wnękach konstrukcyjnych, modułach sensorycznych oraz pod pokrywami ochronnymi, zachowując jednocześnie odpowiednią ekspozycję strefy skanowania 360°. Niski profil urządzenia sprzyja utrzymaniu właściwego środka ciężkości platformy, co ma znaczenie w robotach mobilnych o wysokiej dynamice ruchu. Konstrukcja wspiera również wymagania estetyczne i integracyjne robotów przeznaczonych do środowisk komercyjnych, takich jak hotele, galerie handlowe czy biura, gdzie istotne jest połączenie funkcjonalności z kompaktową, zintegrowaną formą.
RPLIDAR S2E łączy stabilną technologię DTOF, wysoką gęstość próbkowania oraz kompaktową konstrukcję, zapewniając precyzyjne skanowanie 2D dostosowane do wymagań nowoczesnych systemów robotycznych pracujących w środowiskach komercyjnych i przemysłowych.
Cechy
Producent
Osoba odpowiedzialna
Kamera z sensorem CMOS OV7725 o rozdzielczości 640x480px. Komunikuje się przez interfejs równoległy. ArduCAM U6038
Brak towaru
Kamera z sensorem CMOS OV7675 o rozdzielczości 640x480 px. Komunikuje się przez interfejs równoległy. ArduCAM U6037
Brak towaru
Kamera z sensorem CMOS OV2710 o rozdzielczości 1945x1109 px. Komunikuje się przez interfejs równoległy. ArduCAM U6034
Brak towaru
Kamera z sensorem CMOS AR0330 o rozdzielczości 2304x1286 px. Komunikuje się przez interfejs równoległy. ArduCAM U6032
Brak towaru
Kamera w formie układu SoC z sensorem CMOS MT9P111 o rozdzielczości 2592x1944 px. Komunikuje się przez interfejs równoległy lub MIPI. ArduCAM U3470
Brak towaru
Kamera z sensorem CMOS OV2640 o rozdzielczości 1600x1200 px. Komunikuje się przez interfejs równoległy SCCB. ArduCAM U0061
Brak towaru
Kamera z sensorem CMOS MT9M112 o rozdzielczości 1280x1024 px. Komunikuje się przez interfejs równoległy DVP. ArduCAM U6080
Brak towaru
Moduł kamery oparty na matrycy CMOS MT9V022 o rozdzielczości 752x480 px (0,36 MPx). Przeznaczona do użycia z ArduCAM USB Shield. ArduCAM B0109
Brak towaru
Moduł kamery oparty na matrycy CMOS MT9M001 o rozdzielczości 1280x1024 px (1,3 MPx). Przeznaczona do użycia z ArduCAM USB Shield. ArduCAM B0160
Brak towaru
Adapter dedykowany do kamer Omnivision. Pozwala na podłączenie czujnika obrazu do zestawu ewaluacyjnego. ArduCAM B0012
Brak towaru
Moduł kamery 18 Mpx z sensorem AR1820HS współpracujący z Raspberry Pi. Oferuje rozdzielczość wideo do 4912x3684 pikseli przy 15 fps. ArduCAM B0164
Brak towaru
Moduł kamery oparty na matrycy CMOS OV13850 o rozdzielczości 4224x3136 px (13 MPx). Przeznaczona do użycia z ArduCAM USB Shield. ArduCAM B0129
Brak towaru
Zestaw z monochromatyczną kamerą o rozdzielczości 1 MPx z sensorem OV9281, adapterem USB 3.0 oraz przewodem. ArduCAM EK024
Brak towaru
Zestaw z monochromatyczną kamerą o rozdzielczości 1 MPx z sensorem OV9281, adapterem USB 2.0 oraz przewodem. ArduCAM EK023
Brak towaru
Moduł z interfejsem USB 2.0 dedykowany do kamer ArduCAM. Obsługuje czujniki z interfejsem MIPI. Ma wbudowany 16 MB bufor ramek sprzętowych. ArduCAM B0175
Brak towaru
Serwo analogowe typu mikro z plastikową przekładnią. Ma zakres ruchu 90°. GH-S37A
Brak towaru
Lidar 2D DTOF o zasięgu do 30 m (90% refleksyjności), 32000 pomiarów/s, rozdzielczość kątowa 0,12°, komunikacja Ethernet UDP 10/100M, klasa szczelności IP65, zasilanie 12 V. Slamtec RPLIDAR S2E