.png)
- Obecnie brak na stanie


Paweł Obstawski, Krzysztof Korpysz, Robert Sałat
O książce
W książce zawarto ogólne informacje o budowie, działaniu i zastosowaniu sterowników PLC oraz opisano podstawowe polecenia i funkcje stosowane do ich programowania. Klarowne przykłady wykorzystania poszczególnych funkcji przedstawiono wykorzystując język drabinkowy. Podano także wiele konkretnych informacji przydatnych dla osób zamierzających praktycznie wykorzystać sterowniki w różnych urządzeniach. Szczegółowo omówiono realizację indywidualnego projektu programistycznego – od nadania nazwy aż po przesłanie programu sterującego do sterownika.
Spis treści:
Wprowadzenie 9
1. Rola sterowników PLC w technice 11
1.1. Układy stycznikowo-przekaźnikowe 11
1.2. Sterownik PLC 12
1.3. Historia sterowników PLC 13
1.4. Ogólne właściwości sterowników PLC 14
1.5. Interfejsy wizualizacji procesów 16
1.6. Systemy SCADA jako rozszerzenie możliwości sterowników PLC 17
1.6.1. Przegląd programów typu SCADA 18
1.6.2. Komunikacja systemów SCADA ze sterownikiem 19
1.7. Zastosowanie sterowników PLC 19
1.8. Tendencje rozwojowe sterowników 21
1.9. Podział sterowników 22
2. Budowa sterownika PLC 24
2.1. Zasilacz 25
2.2. Jednostka centralna 25
2.3. Moduł wejść 27
2.3.1. Wejścia cyfrowe 28
2.3.2.Wejścia analogowe 28
2.4. Moduł wyjść 30
2.4.1. Wyjścia cyfrowe 30
2.4.2.Wyjścia analogowe 32
2.5. Moduł komunikacji 32
2.6. Moduły specjalne 33
3. Zasada działania sterownika PLC 34
3.1. Rodzaje sygnałów 34
3.2. Zasada działania sterownika 35
3.2.1. Ogólna zasada działania sterownika 35
3.2.2. Szczegółowa zasada działania sterownika 37
3.2.3. Zastosowanie markerów 40
3.2.4. Tryby pracy sterownika PLC 41
4. Języki programowania sterowników PLC 43
4.1. Język listy instrukcji IL 44
4.2. Język tekstu strukturalnego ST 44
4.3. Język schematów drabinkowych LD 45
4.4. Język schematów blokowych FBD 46
4.5. Język sekwencji działań SFC 47
5. Kody i systemy liczbowe wykorzystywane w układach sterowania 49
5.1. System dwójkowy (binarny) 50
5.1.1. Konwersja liczby binarnej na dziesiętną 50
5.1.2. Konwersja liczby dziesiętnej na binarną 51
5.2. System szesnastkowy (heksadecymalny) 54
5.2.1. Konwersja liczby heksadecymalnej na dziesiętną 54
5.2.2. Konwersja liczby dziesiętnej na heksadecymalną 55
5.3. Kod dwójkowo-dziesiętny (BCD) 56
5.3.1. Konwersja liczby dziesiętnej na kod BCD 56
5.3.2. Konwersja liczby zapisanej w kodzie BCD na liczbę dziesiętną 57
6. Programowanie sterowników S7-300/400 firmy Siemens 58
6.1. Typy zmiennych występujące w sterownikach S7-300/400 firmy Siemens 58
6.2. Elementarne typy danych występujące w sterownikach S7-300/400 firmy Siemens 59
6.3. Adresowanie w sterownikach S7-300/400 firmy Siemens 62
6.4. Lista instrukcji dostępnych w języku drabinkowym dla sterowników SIEMENS S7-300/400 w oprogramowaniu Step 7 64
6.4.1. Polecenia bitowe (Bit Logic) 65
6.4.2. Liczniki (Counters) 75
6.4.3. Człony czasowe (Timers) 79
6.4.4. Przesyłanie danych (Move) 84
6.4.5. Funkcje porównania (Comparators) 86
6.4.6. Funkcje przekształcania formatów zapisu liczb (Converters) 92
6.4.7. Operacje na słowach (Word logic) 102
6.4.8. Podstawowe funkcje matematyczne (Basic Math Functions) 104
6.4.9. Rozszerzone funkcje matematyczne (Advanced Math Functions) 111
6.4.10. Funkcje przesuwania i rotacji (Shift, Rotate) 120
6.4.11. Funkcje skoku (Jump) 127
7. Programowanie sterowników VersaMax i VersaMax Micro firmy GE Fanuc 130
7.1. Typy zmiennych występujące w sterownikach firmy GE Fanuc 130
7.2. Elementarne typy danych występujące w sterownikach VersaMax i VersaMax Micro firmy GE Fanuc 131
7.3. Adresowanie 133
7.4. Lista instrukcji dostępnych w je˛zyku drabinkowym w pakiecie Proficy dla sterowników VersaMax i VersaMax Micro firmy GE Fanuc 134
7.4.1. Polecenia bitowe (Bit Logic) 134
7.4.2. Liczniki (Counters) 143
7.4.3. Człony czasowe (Timers) 145
7.4.4. Przesyłanie danych (Move Data) 150
7.4.5. Funkcje porównania (Comparators) 152
7.4.6. Funkcje przekształcania formatów zapisu liczb (Converters) 160
7.4.7. Operacje na słowach (Word Logic) 168
7.4.8. Podstawowe funkcje matematyczne (Basic Math Functions) 175
7.4.9. Rozszerzone funkcje matematyczne (Advanced Math Functions) 184
7.4.10. Funkcje przesuwania i rotacji (Shift, Rotate) 194
7.4.11. Funkcja skoku (Jump) 201
7.4.12. Wybrane funkcje systemowe (System Functions) 202
8. Projektowanie systemu sterowania z zastosowaniem sterowników PLC 206
8.1. Sformułowanie zadania 207
8.2. Określenie rezultatu, czyli wyniku sterowania 208
8.3. Określenie sygnałów wejściowych i wyjściowych 209
8.4. Określenie algorytmu procesu sterowania 209
8.5. Opracowanie tabeli przyporządkowującej 212
8.6. Opracowanie właściwego programu sterującego 213
8.7. Analiza poprawności rozwiązania 214
8.8. Testowanie programu sterującego 214
8.9. Planowanie obwodów bezpieczeństwa urządzenia (procesu) 215
9. Konfiguracja oprogramowania dla sterownika PLC 217
9.1. Konfiguracja sterowników Siemens S7-300/400 w pakiecie oprogramowania SIMATIC Step-7 218
9.2. Konfiguracja sterowników GE Fanuc serii VersaMax Micro w pakiecie oprogramowania Cimplicity Machine Edition/Proficy Machine Edition 231
9.3. Ustawianie pamięci stanu z podtrzymaniem dla sterownika S7-300/400 242
9.4. Ustawianie pamięci stanu z podtrzymaniem dla sterownika VersaMax i VersaMax Micro 243
10. Przykład programu sterującego dla sterownika PLC 244
10.1. Sformułowanie zadania oraz określenie wyniku 244
10.2. Określenie sygnałów wejściowych 245
10.3. Określenie sygnałów wyjściowych 245
10.4. Algorytm rozwiązania 245
10.5. Tabela przyporządkowująca 248
10.6. Opracowanie właściwego programu sterującego 249
10.6.1. Przykład programu sterującego dla sterownika Siemens S7-300/400 250
10.6.2. Przykład programu sterującego dla sterownika VersaMax/Versa-MaxMicro 252
10.7. Testowanie programu sterującego 254
10.8. Planowanie obwodów bezpieczeństwa 255
Dodatek – Podłączanie sterowników do programatora, zasilacza i obiektu 256
Podłączanie sterownika do programatora 256
Podłączanie sterownika do obiektu 257
Podłączanie obwodów wejściowych 257
Podłączanie obwodów wyjściowych 258
Ogólne aspekty podłączania obwodów sterownika 258
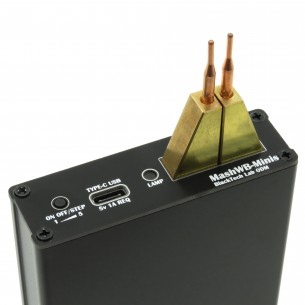
Mini zgrzewarka przeznaczona do łączenia ogniw akumulatorów typu 18650
Brak towaru
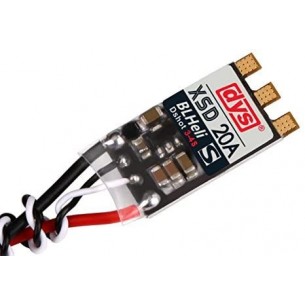
Moduł sterownika silnika bezszczotkowego o wydajności prądowej do 20 A. Może współpracować z pakietami LiPo 3S i 4S. BLHeli XSD20A
Brak towaru
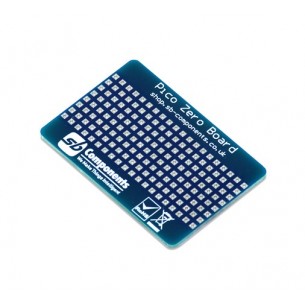
Płytka z otworami prototypowymi dedykowana do Raspberry Pi Pico. Oferuje obszar 6x20 otworów o rastrze 2,54 mm z oznaczonymi etykietami wyprowadzeń. SB Components 21499
Brak towaru
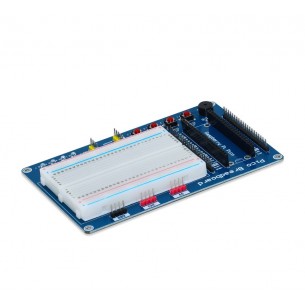
Zestaw do prototypowania dedykowany do Raspberry Pi Pico. Oferuje wyprowadzenia wszystkich pinów RPi Pico, płytkę stykową oraz przyciski, diody LED i buzzer. SB Components 20843
Brak towaru
Płytka z otworami prototypowymi dedykowana do Raspberry Pi Pico. Oferuje obszar 6x20 otworów oraz dwa obszary 8x20 otworów o rastrze 2,54 mm z oznaczonymi etykietami wyprowadzeń. SB Components 21505
Brak towaru
Ekspander pinów przeznaczony do płytek Raspberry Pi Pico. Wyposażony został w standardowe złącze żeńskie i dwa zestawy męskich listew 2x20 pinów. SB Components 21314
Brak towaru
Moduł z dwoma przekaźnikami przeznaczony do współpracy z Raspberry Pi Pico. Pozwala na sterowanie urządzeniami o napięciu pracy do 120 V AC lub 24 V DC i natężeniu do 2 A. SB Components 21376
Brak towaru
Moduł z przekaźnikiem przeznaczony do współpracy z Raspberry Pi Pico. Pozwala na sterowanie urządzeniami o napięciu pracy do 250 V AC i natężeniu do 7 A lub napięciu 30 V DC i natężeniu 10 A. SB Components 21277
Brak towaru
Moduł z 4 przekaźnikami przeznaczony do Raspberry Pi Pico. Pozwala na sterowanie urządzeniami o napięciu pracy do 250 V AC i natężeniu do 7 A lub napięciu 30 V DC i natężeniu 10 A. SB Components 21178
Brak towaru
Ekspander pinów przeznaczony do płytek Raspberry Pi Pico. Wyposażony został w standardowe złącze żeńskie i dwa zestawy (jeden męskich i jeden żeńskiech) listew 2x20 pinów. SB Components 20812
Brak towaru
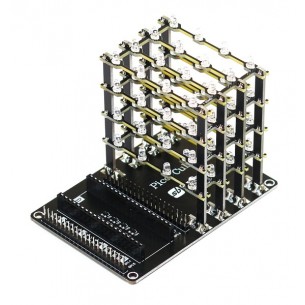
Moduł z trójwymiarową matrycą LED 4x4x4 (64 LED) dedykowany dla Raspberry Pi Pico. Pozwala na sterowanie każdą diodą i uzyskanie efektów świetlnych 3D. SB Components 22663
Brak towaru
Moduł z trójwymiarową matrycą LED 4x4x4 (64 LED) dedykowany dla Raspberry Pi Pico. Pozwala na sterowanie każdą diodą i uzyskanie efektów świetlnych 3D. SB Components 22670
Brak towaru
Elastyczny wyświetlacz AMOLED 6" z modułem konwertera, który wyposażony został w interfejs HDMI do wyświetlania obrazu oraz wyjście audio. Rozdzielczość 2160x1080 pikseli. Waveshare 6inch HDMI AMOLED
Brak towaru
Moduł Bluetooth 5.1 (BLE, SPP) przeznaczony do współpracy z Raspberry Pi Pico. Komunikuje się przez interfejs UART za pomocą komend AT. Waveshare Pico-BLE
Brak towaru
Przenośna lutownica kolbowa o mocy 65 W, ma regulowaną temperaturę pracy w zakresie od 100°C do 400°C. Może być zasilana przy pomocy zasilacza 12-24 V lub akumulatora ze złączem XT60. W zestawie lutownica oraz grot D24. LUT0099
Brak towaru
Przenośna lutownica kolbowa o mocy 65 W, ma regulowaną temperaturę pracy w zakresie od 100°C do 400°C. Może być zasilana przy pomocy zasilacza 12-24 V lub akumulatora ze złączem XT60. W zestawie lutownica oraz grot B2. LUT0100
Brak towaru
Paweł Obstawski, Krzysztof Korpysz, Robert Sałat