.png)


39,01 zł Netto
Miniaturowy serwomechanizm (20,0 × 8,3 × 19,3 mm) i wadze 5g, zasilanie 4,8-6 V, maksymalny moment obrotowy 0,7kg/cm (przy zasilaniu 6 V). Pololu 3421
Serwomechanizm o niewielkich wymiarach (20,0 × 8,3 × 19,3 mm) oraz wadze jedynie 5 g. Może znaleźć zastosowanie w miniaturowych robotach kroczących lub modelach latających (np. sterowanie lotkami). Przy napięciu 6 V może wygenerować moment obrotowy 0,7 kg/cm (0,069 Nm). Posiada standardowe 3-pinowe złącze pasujące do większości popularnych sterowników modelarskich.
Cechy
Producent
Osoba odpowiedzialna
Miniaturowy, analogowy serwomechanizm o wymiarach 20,0 × 8,3 × 17,3 i wadze 4,4g, zasilanie 4,8-6V, maksymalny moment obrotowy 0,6kg/cm (przy zasilaniu 6V). Pololu 3420
Miniaturowy serwomechanizm (20,0 × 8,3 × 19,3 mm) i wadze 5g, zasilanie 4,8-6 V, maksymalny moment obrotowy 0,7kg/cm (przy zasilaniu 6 V). Pololu 3421
Miniaturowy serwomechanizm zasilany napięciem 4,8-6V, o maksymalnym momencie obrotowym 0,7kg/cm (przy zasilaniu 6 V) ze sprzężeniem zwrotnym. Pololu 3438
Brak towaru
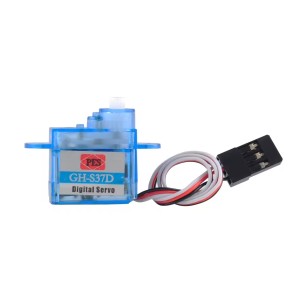
Mikro serwomechanizm cyfrowy o masie 3.7 g i kącie pracy 90°, zasilanie 3,6-4,8 V, moment do 0,8 kg·cm, prędkość do 0,1 s/60°, przewód 150 mm zakończony złączem 3-pin, do modeli RC i projektów robotycznych. GH-S37D
Miniaturowy serwomechanizm (20,0 × 8,3 × 19,3 mm) i wadze 5g, zasilanie 4,8-6 V, maksymalny moment obrotowy 0,7kg/cm (przy zasilaniu 6 V). Pololu 3421