.png)
















- Obecnie brak na stanie


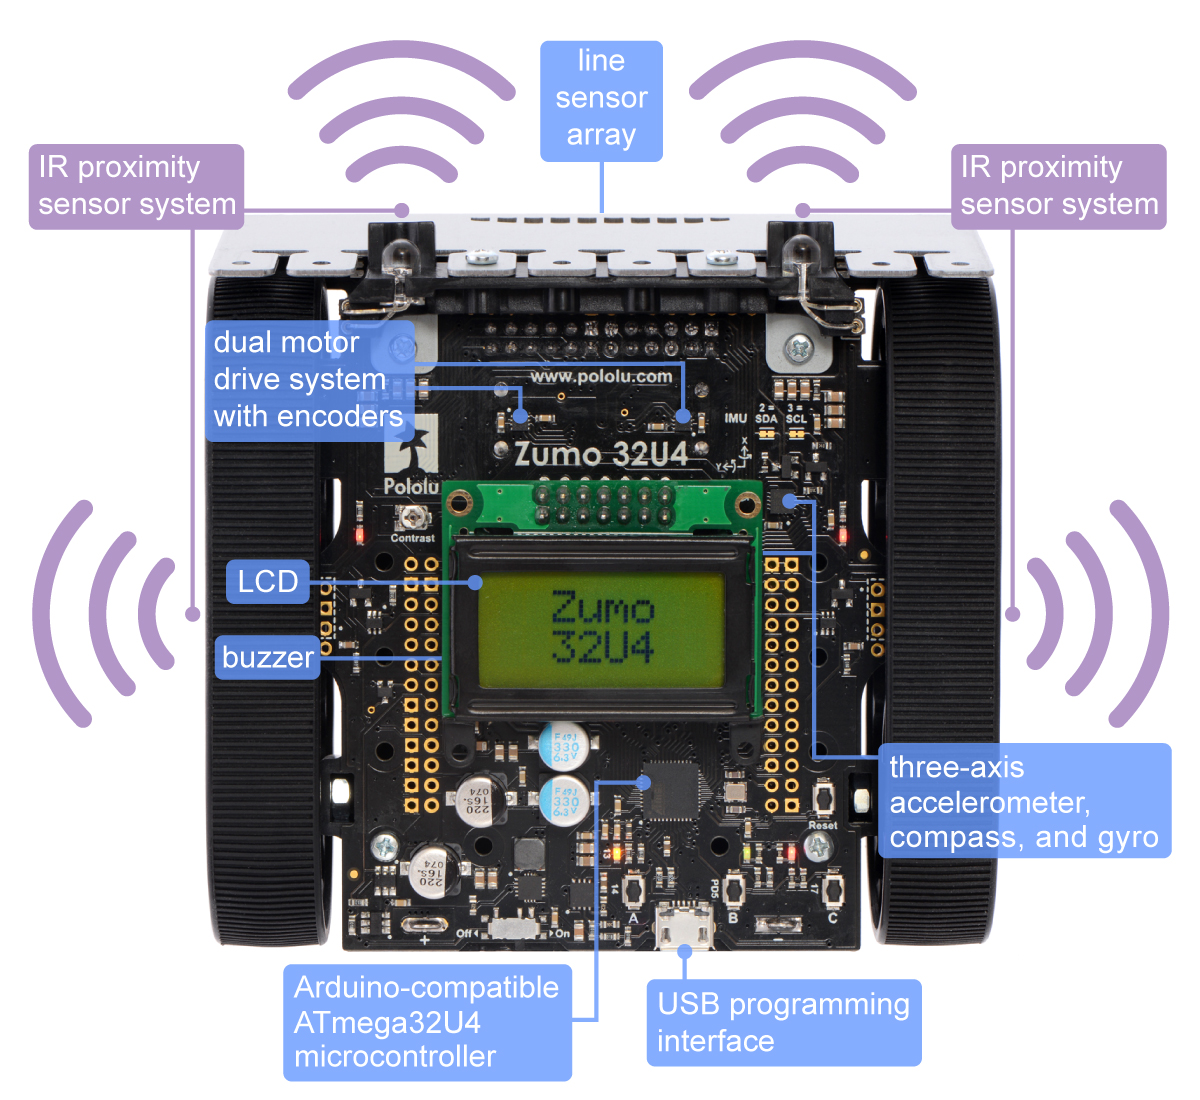
Robot minisumo na podwoziu gąsienicowym z silnikami Pololu z przekładnią 50:1 HP. Robot w pełni złożony, wymaga dodatkowo czterech baterii AA. Pololu 3125
Robot klasy minisumo od Pololu oparty na podwoziu gąsienicowym. Wymiary (ok. 100 mm x 100 mm) oraz waga (ok. 300 g z bateriami) pozwalają na użycie robota jako platformy minisumo w popularnych zawodach dla uczniów i studentów organizowanych na całym świecie.
Zumo 32U4 to robot oparty na MCU ATmega32U4 kompatybilnym z Arduino. Wyposażony jest w dwa sterowniki silników i szereg zintegrowanych czujników, w tym parę enkoderów kwadraturowych do sterowania silnikiem w pętli zamkniętej, kompletną jednostkę pomiaru bezwładnościowego (3-osiowy akcelerometr, żyroskop i magnetometr), pięć czujników odbiciowych do wykrywania linii lub krawędzi oraz czujniki zbliżeniowe skierowane do przodu i na bok do wykrywania przeszkód i określania odległości od przeszkody. Trzy przyciski oferują wygodny interfejs do wprowadzania danych przez użytkownika, a wyświetlacz LCD, brzęczyk i diody LED sygnalizują operatorowi informacje zwrotne. Robot wyposażony jest w dwa silniki Pololu 50:1 HP z metalową przekładnią.
Uwaga!
Zestaw nie zawiera czterech baterii AA niezbędnych do uruchomienia robota. Należy je zakupić oddzielnie.Robot opaty jest mikrokontroler Atmega 32u4, z wgranym bootloaderem zgodnym z Arduino Leonardo. Dzięki temu w procesie programowania robota nie jest wymagany dodatkowy programator, a robot może być programowany bezpośrednio poprzez złącze USB.
Dostępny jest szereg bibliotek Arduino, do wszystkich układów i czujników znajdujących się w robocie.
Robot dostępny jest również w wersji z silnikami z przekładnią 75:1, 100:1 oraz jako zestaw do samodzielnego montażu.
Producent
Osoba odpowiedzialna
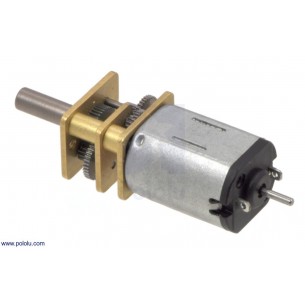
Niewielki silnik dużej mocy z metalową przekładnią 50:1, napięciem pracy 6 V, poborem prądu od 0,07 A do 1,6 A, prędkością 590 RPM, maksymalnym momentem obrotowym 0,86 kg*cm i obustronnym wałem. Pololu 2213
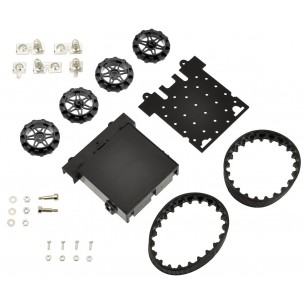
Zestaw do budowy podwozia gąsienicowego do robota minisumo Pololu Zumo. Zestaw nie zawiera silników, baterii ani elementów elektronicznych. Pololu 1418
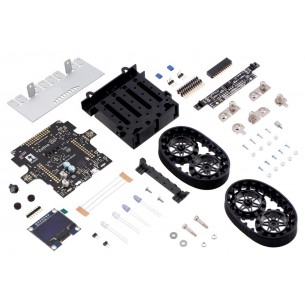
Zestaw do budowy robota minisumo na podwoziu gąsienicowym. W zestawie jest spychacz, płytka sterująca i zestaw gąsienic. Robot w wersji do samodzielnego montażu, wymaga dodatkowo silników i czterech baterii AA. Pololu 4990
Brak towaru
Brak towaru
PmodRS232, konwerter interfejsu szeregowego TTL na interfejs RS232 ze złączem DB-9. Digilent 410-068
Brak towaru
PmodSD, moduł Pmod ze złączem karty SD. Digilent 410-123
Brak towaru
PmodSF, moduł pamięci nieulotnej Flash SPI o pojemności 2 MB (16 Mbit), komunikacja SPI. Digilent 410-103
Brak towaru
PmodSSD, moduł wyświetlacze 7-segmentowego, dwucyfrowego z kropkami. Digilent 410-126
Brak towaru
Brak towaru
ATmega168V-10AU - to mikrokontroler z rodziny AVR w obudowie TQFP32, wyposażony jest w pamięci: 16 k x 8 B Flash, 1024 B SRAM, 512 B EEPROM. Dodatkowe wyposażenie to: interfejs UART, interfejs SPI oraz TWI. Napięcie zasilania to 1,8..5,5 V, maksymalne taktowanie 10 MHz.
Brak towaru
PmodSWT, moduł z czerema przełącznikami suwakowymi. Digilent 410-083
Brak towaru
Brak towaru
Brak towaru
Brak towaru
Brak towaru
Brak towaru
Brak towaru
Wyświetlacz LCD 2x16, 80x36mm, podświetlaniem LED (AMBER), znak 4,24mm
Brak towaru
Brak towaru
Robot minisumo na podwoziu gąsienicowym z silnikami Pololu z przekładnią 50:1 HP. Robot w pełni złożony, wymaga dodatkowo czterech baterii AA. Pololu 3125