.png)


191,51 zł Netto
Kompaktowy czujnik 9-DOF, łączący 3-osiowy akcelerometr, magnetometr i żyroskop, umożliwiający precyzyjne określenie orientacji obiektu. Dzięki wsparciu dla magistrali I2C/SPI, kompatybilności z systemem STEMMA QT oraz zasilaniu 3V/5V, znajduje zastosowanie w projektach robotyki, nawigacji 3D, VR, AR oraz systemach stabilizacji. Adafruit 4634
Kompaktowy moduł z czujnikiem 9-DOF LSM9DS1 wyposażony w trzy zintegrowane sensory: klasyczny 3-osiowy akcelerometr, który mierzy przyspieszenie, 3-osiowy magnetometr do wykrywania pola magnetycznego (np. magnetycznej północy) oraz 3-osiowy żyroskop do pomiaru rotacji i skrętu. Połączenie danych z tych sensorów pozwala na dokładne określenie orientacji obiektu. Dzięki kompaktowym wymiarom oraz kompatybilności z systemem STEMMA QT, moduł można łatwo podłączyć do magistrali I2C bez konieczności lutowania. Wystarczy przewód QT, aby szybko uzyskać dane 9-DOF w połączeniu z mikrokontrolerem, takim jak STM32F405 Feather. Moduł ma wbudowany stabilizator napięcia i obsługuje urządzenia zasilane napięciem 3V lub 5V, co czyni go niezwykle uniwersalnym. Dodatkowo, wyprowadzone interfejsy SPI i I2C oraz piny przerwań ułatwiają integrację z różnymi projektami. Moduł LSM9DS1 znajdzie zastosowanie w takich projektach jak: robotyka, gry i symulatory, elektronika ubieralna, monitorowanie ruchu czy nawigacja 3D. Może być również używany w dronach, systemach stabilizacji kamer, urządzeniach VR i AR, a także w zaawansowanych systemach automatyki.
Cechy
Producent
Osoba odpowiedzialna
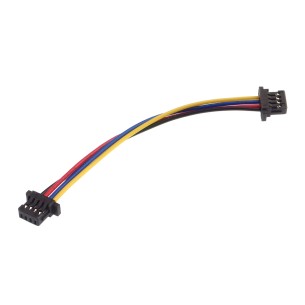
4-żyłowy przewód o długości 50 mm. Zakończony z obu stron wtyczką STEMMA QT (Qwiic). Adafruit 4399
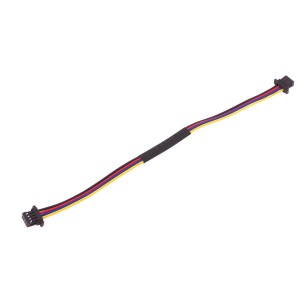
4-żyłowy przewód o długości 100 mm. Zakończony z obu stron wtyczką STEMMA QT (Qwiic). Adafruit 4210
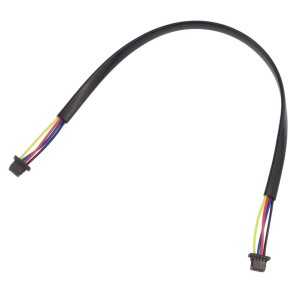
4-żyłowy przewód o długości 200 mm. Zakończony z obu stron wtyczką STEMMA QT (Qwiic). Adafruit 4401
Brak towaru
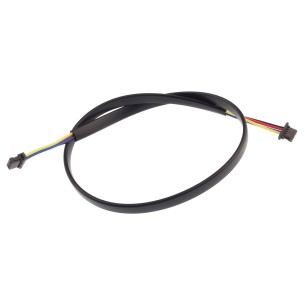
4-żyłowy przewód o długości 300 mm. Zakończony z obu stron wtyczką STEMMA QT (Qwiic). Adafruit 5384
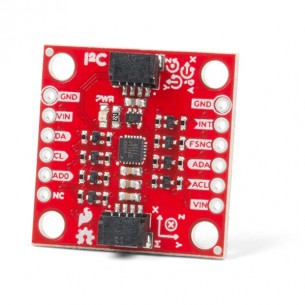
Moduł z 9-osiowym czujnikiem IMU ICM-20948. Układ to zintegrowany 3-osiowy akcelerometr, żyroskop i magnetometr oraz cyfrowy procesor ruchu DMP (Digital Motion Processor). Komunikacja przez I2C lub SPI. SparkFun SEN-15335
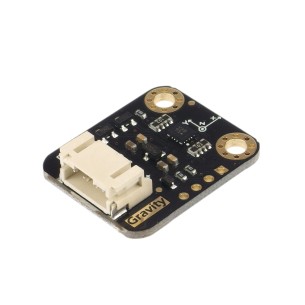
Moduł z 6-osiowym czujnikiem ruchu BMI160 (akcelerometr i żyroskop) z 16-bitową rozdzielczością danych. Zasilany napięciem z zakresu od 3,2 do 6 V. Komunikacja I2C. DFRobot SEN0250
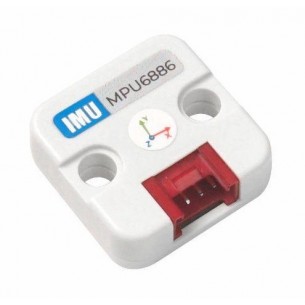
Moduł z 6-osiowym czujnikiem IMU MPU6886, który łączy 3-osiowy akcelerometr i 3-osiowy żyroskop. M5Stack U095
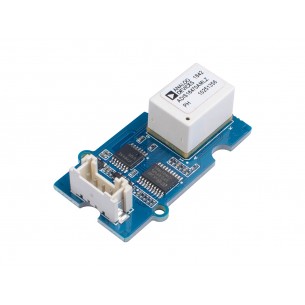
Moduł z układem ADIS16470, który łączy w sobie 3-osiowy akcelerometr i żyroskop. Płytka została wyposażona w złącze Grove i komunikuje się przez interfejs I2C lub SPI. Seeed Studio 101020672
Brak towaru
Moduł z 6-osiowym czujnikiem BMI088, który łączy w sobie akcelerometr i żyroskop. Płytka została wyposażona w złącze Grove i komunikuje się przez I2C. Seeed Studio 101020584
Brak towaru
Moduł z 9-osiowym czujnikiem IMU, który łączy w sobie akcelerometr i żyroskop (układ ICM20600) oraz magnetometr (układ AK09918). Płytka została wyposażona w złącze Grove i komunikuje się przez interfejs I2C. Seeed Studio 101020585
Moduł z czujnikiem LSM6DS3, który łączy w sobie 3-osiowy akcelerometr i 3-osiowy żyroskop. Płytka została wyposażona w złącze Grove i komunikuje się przez interfejs I2C. Seeed Studio 105020012
Brak towaru
Kompaktowy sensor IMU 9DOF z akcelerometrem, żyroskopem i magnetometrem, obsługujący zaawansowaną fuzję danych dzięki rdzeniowi Arm Cortex M0 i oprogramowaniu CEVA SH-2, oferujący interfejsy I²C, SPI i UART-RVC oraz szeroki zakres funkcji do precyzyjnej analizy ruchu i orientacji. Adafruit 4754
Moduł 10 DoF z akcelerometrem ADXL345, magnetometrem HMC5883L, żyroskopem ITG-3205 i barometrem BMP280. Komunikacja przez interfejs I2C. DFRobot SEN0140
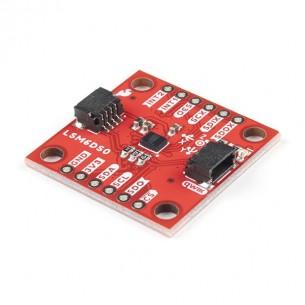
Moduł z 6-osiowym czujnikiem IMU LSM6DSO, który łączy 3-osiowy akcelerometr i żyroskop oraz bufor FIFO o pojemności 9 kB i funkcje obsługi zdarzeń. Komunikuje się przez I2C lub SPI. SparkFun SEN-18020
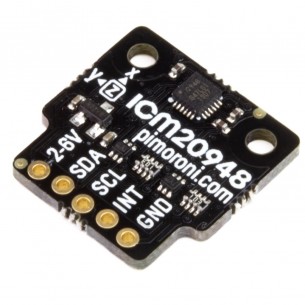
Moduł z 9-osiowym czujnikiem IMU ICM-20948, zintegrowanym 3-osiowym akcelerometrem, żyroskopem i magnetometrem oraz cyfrowym procesorem ruchu DMP (Digital Motion Processor). Komunikacja przez I2C. Pimoroni PIM448
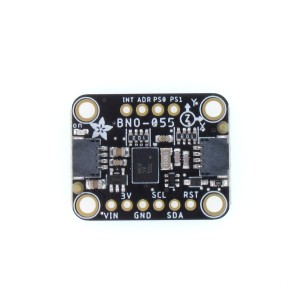
Moduł z 9-osiowym czujnikiem IMU BNO055. Ma wbudowany układ przetwarzający, który zwraca dane jako orientację w przestrzeni 3D. Komunikuje się przez I2C. Adafruit 4646
Moduł z 3-osiowym akcelerometrem i żyroskopem ISM330DHCX. Wyposażony w złącze STEMMA QT, komunikuje się przez interfejs I2C lub SPI. Adafruit 4502
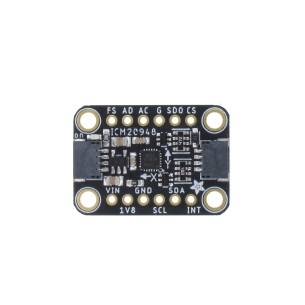
Moduł z 9-osiowym czujnikiem IMU ICM-20948. Układ to zintegrowany 3-osiowy akcelerometr, żyroskop i magnetometr oraz cyfrowy procesor ruchu DMP (Digital Motion Processor). Komunikacja przez I2C lub SPI. Adafruit 4554
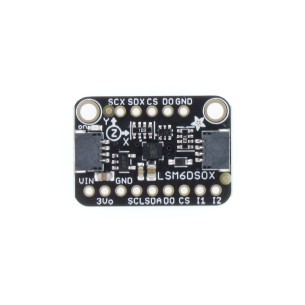
Moduł z czujnikiem przyspieszenia i prędkości obrotowej oparty na układzie LSM6DSOX. Wyposażony w złącze STEMMA QT, komunikuje się przez interfejs I2C, SPI lub I3C. Adafruit 4438
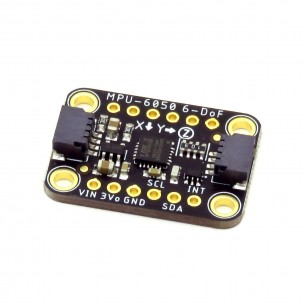
Moduł z czujnikiem przyspieszenia i prędkości obrotowej oparty na układzie MPU-6050. Wyposażony w złącze STEMMA QT, komunikuje się przez interfejs I2C. Adafruit 3886
Brak towaru
Kompaktowy czujnik 9-DOF, łączący 3-osiowy akcelerometr, magnetometr i żyroskop, umożliwiający precyzyjne określenie orientacji obiektu. Dzięki wsparciu dla magistrali I2C/SPI, kompatybilności z systemem STEMMA QT oraz zasilaniu 3V/5V, znajduje zastosowanie w projektach robotyki, nawigacji 3D, VR, AR oraz systemach stabilizacji. Adafruit 4634