.png)


199,34 zł Netto
Moduł czujnika do zastosowania w obszarze wirtualnej rzeczywistości (VR). Został oparty o układ BNO080, który integruje akcelerometr, żyroskop oraz magnetometr z mikrokontrolerem z rdzeniem ARM Cortex M0+. SparkFun SEN-14686
Moduł czujnika do zastosowania w obszarze wirtualnej rzeczywistości (VR). Został oparty o układ BNO080, który integruje akcelerometr, żyroskop oraz magnetometr z mikrokontrolerem z rdzeniem ARM Cortex M0+. Jednostka pomiaru bezwładnościowego BNO080 (IMU) generuje dokładne wskazania wektorów obrotu, a dane z czujnika są łączone i korygowane pod kątem dryftu. Moduł został wyposażony w dwa złącza Qwiic oraz złącze z rastrem 2,54 mm, na których wyprowadzone są interfejsy I2C, UART oraz SPI. Do modułu dostępna jest bogata biblioteka, która udostępnia gotowy wektor obrotu, a także odczyty akcelerometru, żyroskopu i magnetometru, funkcję liczenia kroków i kalibrację.
Cechy
Producent
Osoba odpowiedzialna
Elastyczny 4-żyłowy przewód o długości 100 mm zakończony z obu stron wtyczką Qwiic. Sparkfun PRT-17259
Elastyczny 4-żyłowy przewód o długości 200 mm zakończony z obu stron wtyczką Qwiic. Sparkfun PRT-17258
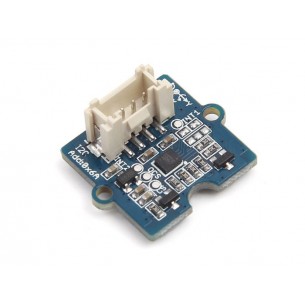
Moduł z 6-osiowym czujnikiem BMI088, który łączy w sobie akcelerometr i żyroskop. Płytka została wyposażona w złącze Grove i komunikuje się przez I2C. Seeed Studio 101020584
Brak towaru
Moduł z 9-osiowym czujnikiem IMU, który łączy w sobie akcelerometr i żyroskop (układ ICM20600) oraz magnetometr (układ AK09918). Płytka została wyposażona w złącze Grove i komunikuje się przez interfejs I2C. Seeed Studio 101020585
Moduł z czujnikiem LSM6DS3, który łączy w sobie 3-osiowy akcelerometr i 3-osiowy żyroskop. Płytka została wyposażona w złącze Grove i komunikuje się przez interfejs I2C. Seeed Studio 105020012
Brak towaru
Kompaktowy sensor IMU 9DOF z akcelerometrem, żyroskopem i magnetometrem, obsługujący zaawansowaną fuzję danych dzięki rdzeniowi Arm Cortex M0 i oprogramowaniu CEVA SH-2, oferujący interfejsy I²C, SPI i UART-RVC oraz szeroki zakres funkcji do precyzyjnej analizy ruchu i orientacji. Adafruit 4754
Brak towaru
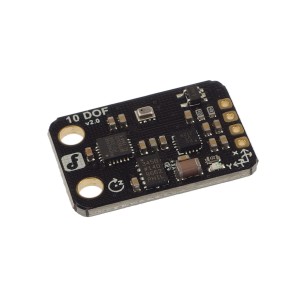
Moduł 10 DoF z akcelerometrem ADXL345, magnetometrem HMC5883L, żyroskopem ITG-3205 i barometrem BMP280. Komunikacja przez interfejs I2C. DFRobot SEN0140
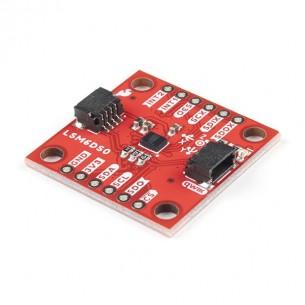
Moduł z 6-osiowym czujnikiem IMU LSM6DSO, który łączy 3-osiowy akcelerometr i żyroskop oraz bufor FIFO o pojemności 9 kB i funkcje obsługi zdarzeń. Komunikuje się przez I2C lub SPI. SparkFun SEN-18020
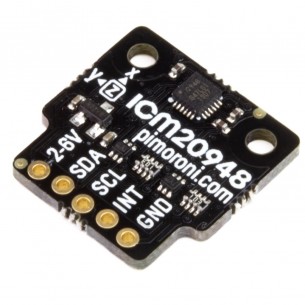
Moduł z 9-osiowym czujnikiem IMU ICM-20948, zintegrowanym 3-osiowym akcelerometrem, żyroskopem i magnetometrem oraz cyfrowym procesorem ruchu DMP (Digital Motion Processor). Komunikacja przez I2C. Pimoroni PIM448
Moduł z 9-osiowym czujnikiem IMU BNO055. Ma wbudowany układ przetwarzający, który zwraca dane jako orientację w przestrzeni 3D. Komunikuje się przez I2C. Adafruit 4646
Moduł z 3-osiowym akcelerometrem i żyroskopem ISM330DHCX. Wyposażony w złącze STEMMA QT, komunikuje się przez interfejs I2C lub SPI. Adafruit 4502
Brak towaru
Moduł z 9-osiowym czujnikiem IMU ICM-20948. Układ to zintegrowany 3-osiowy akcelerometr, żyroskop i magnetometr oraz cyfrowy procesor ruchu DMP (Digital Motion Processor). Komunikacja przez I2C lub SPI. Adafruit 4554
Moduł z czujnikiem przyspieszenia i prędkości obrotowej oparty na układzie LSM6DSOX. Wyposażony w złącze STEMMA QT, komunikuje się przez interfejs I2C, SPI lub I3C. Adafruit 4438
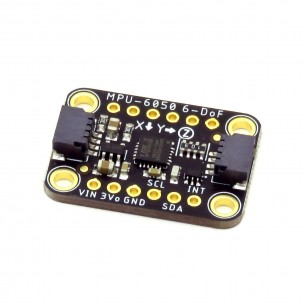
Moduł z czujnikiem przyspieszenia i prędkości obrotowej oparty na układzie MPU-6050. Wyposażony w złącze STEMMA QT, komunikuje się przez interfejs I2C. Adafruit 3886
Moduł z czujnikiem przyspieszenia i prędkości obrotowej oparty na układzie LSM6DSOX oraz magnetometrze LIS3MDL. Wyposażony w złącze STEMMA QT, komunikuje się przez interfejs I2C, SPI lub I3C. Adafruit 4517
Moduł z czujnikiem przyspieszenia i prędkości obrotowej oparty na układzie LSM6DSO32. Wyposażony w złącze STEMMA QT, komunikuje się przez interfejs I2C, SPI lub I3C. Adafruit 4692
Kompaktowy czujnik 9-DOF, łączący 3-osiowy akcelerometr, magnetometr i żyroskop, umożliwiający precyzyjne określenie orientacji obiektu. Dzięki wsparciu dla magistrali I2C/SPI, kompatybilności z systemem STEMMA QT oraz zasilaniu 3V/5V, znajduje zastosowanie w projektach robotyki, nawigacji 3D, VR, AR oraz systemach stabilizacji. Adafruit 4634
Brak towaru
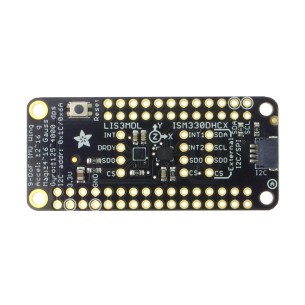
Moduł z 9-osiowym IMU dedykowany do płytek Feather. Łączy układ ISM330DHCX (akcelerometr i żyroskop) i LIS3MDL (magnetometr). Komunikacja przez interfejs I2C. Adafruit 4569
Moduł czujnika do zastosowania w obszarze wirtualnej rzeczywistości (VR). Został oparty o układ BNO080, który integruje akcelerometr, żyroskop oraz magnetometr z mikrokontrolerem z rdzeniem ARM Cortex M0+. SparkFun SEN-14686