
.png)
















Kategoria: MECHANIKA
Mechanika - elementy konstrukcyjne, napędy i akcesoria
Kategoria Mechanika obejmuje podzespoły przeznaczone do budowy układów napędowych, konstrukcji mechanicznych, robotów, maszyn oraz urządzeń elektronicznych i automatyki. W ofercie znajdują się między innymi silniki, serwa, aktuatory liniowe, koła, gąsienice, podwozia robotów, elementy montażowe, obudowy, chwytaki, elektromagnesy, elektrozawory i pompy. Dostępne komponenty pozwalają realizować ruch, przenosić napęd, wykonywać mechanizmy wykonawcze oraz budować i zabezpieczać konstrukcje urządzeń.
Podkategorie


Liczba produktów: 2276
Silnik o średnicy 25 mm i długości 63 mm, z metalową przekładnią 9,7:1, napięciem pracy 6 V, poborem prądu od 0,25 A do 2,4 A, prędkością 590 RPM, maksymalnym momentem obrotowym 1,2 kg*cm i enkoderem magnetycznym 48 CPR. Pololu 4822
Brak towaru
Silnik o średnicy 25 mm i długości 67 mm, z metalową przekładnią 47:1, napięciem pracy 12 V, poborem prądu od 0,2 A do 2,1 A, prędkością 160 RPM, maksymalnym momentem obrotowym 6 kg*cm i enkoderem magnetycznym 48 CPR. Pololu 4865
Brak towaru
Silnik o średnicy 25 mm i długości 52 mm, z metalową przekładnią 47:1, napięciem pracy 12 V, poborem prądu od 0,3 A do 5,6 A, prędkością 210 RPM i maksymalnym momentem obrotowym 12 kg*cm. Pololu 3205
Brak towaru
Silnik o średnicy 25 mm i długości 48 mm, z metalową przekładnią 4,4:1, napięciem pracy 12 V, poborem prądu od 0,15 A do 5,6 A, prędkością 2250 RPM i maksymalnym momentem obrotowym 1,7 kg*cm. Pololu 3201
Brak towaru
Silnik o średnicy 25 mm i długości 48 mm, z metalową przekładnią 9,7:1, napięciem pracy 12 V, poborem prądu od 0,3 A do 5,6 A, prędkością 1030 RPM i maksymalnym momentem obrotowym 3,2 kg*cm. Pololu 3202
Brak towaru

Kompletny napęd w postaci koła o średnicy 100 mm zintegrowanego z silnikiem PMSM oraz sterownikiem. Komunikuje się za pomocą magistrali RS485, oferuje informacje o sprzężeniu zwrotnym, takie jak temperatura, położenie, prędkość i pobór prądu. Waveshare DDSM115
Brak towaru
Silnik o średnicy 25 mm i długości 50 mm, z metalową przekładnią 20,4:1, napięciem pracy 12 V, poborem prądu od 0,3 A do 5,6 A, prędkością 500 RPM i maksymalnym momentem obrotowym 6 kg*cm. Pololu 3203
Brak towaru
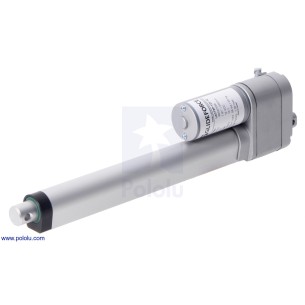
Siłownik liniowy 12 V DC, przeznaczony do precyzyjnych zastosowań w automatyce, robotyce, projektach DIY oraz lekkich aplikacjach przemysłowych. Oferuje skok nominalny 20 cm i dynamiczne obciążenie do 15 kgf, przy zachowaniu stabilności statycznej nawet bez zasilania. Wbudowane wyłączniki krańcowe oraz potencjometr sprzężenia zwrotnego pozwalają na bezpieczne i dokładne sterowanie położeniem tłoka, a aluminiowa obudowa z klasą szczelności IP65 zapewnia odporność na kurz i wilgoć. Siłownik pracuje płynnie i cicho z prędkością do 43,9 mm/s bez obciążenia, a zmianę kierunku osiąga się przez odwrócenie polaryzacji napięcia. Pololu 2323
Brak towaru
Silnik o średnicy 25 mm i długości 52 mm, z metalową przekładnią 34:1, napięciem pracy 12 V, poborem prądu od 0,3 A do 5,6 A, prędkością 290 RPM i maksymalnym momentem obrotowym 8,5 kg*cm. Pololu 3204
Brak towaru
Silnik o średnicy 25 mm i długości 54 mm, z metalową przekładnią 75:1, napięciem pracy 12 V, poborem prądu od 0,3 A do 5,6 A, prędkością 130 RPM i maksymalnym momentem obrotowym 17 kg*cm. Pololu 3206
Brak towaru

Serwo typu giant wyposażone w plastikową przekładnię. Charakteryzuje się dość dużą trwałością i wytrzymałością. SparkFun ROB-11881
Brak towaru
Silnik o średnicy 25 mm i długości 54 mm, z metalową przekładnią 99:1, napięciem pracy 12 V, poborem prądu od 0,3 A do 5,6 A, prędkością 100 RPM i maksymalnym momentem obrotowym 21 kg*cm. Pololu 3207
Brak towaru
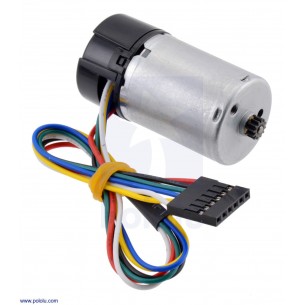
Silnik o średnicy 25 mm i długości 46 mm, bez przekładni, z napięciem pracy 12 V, poborem prądu od 0,05 A do 2,1 A, prędkością 7800 RPM, maksymalnym momentem obrotowym 0,2 kg*cm i enkoderem magnetycznym 48 CPR. Pololu 4860
Brak towaru
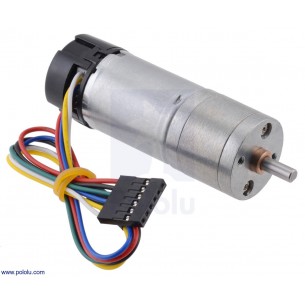
Silnik o średnicy 25 mm i długości 63 mm, z metalową przekładnią 4,4:1, napięciem pracy 12 V , poborem prądu od 0,2 A do 2,1 A, prędkością 1700 RPM, maksymalnym momentem obrotowym 0,8 kg*cm i enkoderem magnetycznym 48 CPR. Pololu 4861
Brak towaru
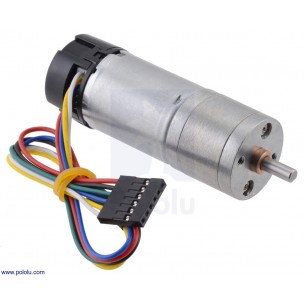
Silnik o średnicy 25 mm i długości 63 mm, z metalową przekładnią 9,7:1, napięciem pracy 12 V, poborem prądu od 0,2 A do 2,1 A, prędkością 770 RPM, maksymalnym momentem obrotowym 1,6 kg*cm i enkoderem magnetycznym 48 CPR. Pololu 4862
Brak towaru
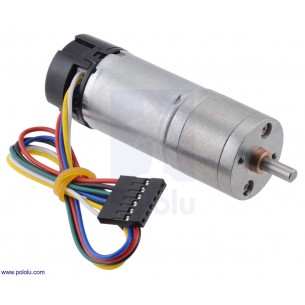
Silnik o średnicy 25 mm i długości 65 mm, z metalową przekładnią 20,4:1, napięciem pracy 12 V, poborem prądu od 0,2 A do 2,1 A, prędkością 370 RPM, maksymalnym momentem obrotowym 3 kg*cm i enkoderem magnetycznym 48 CPR. Pololu 4863
Brak towaru
Silnik o średnicy 25 mm i długości 67 mm, z metalową przekładnią 34:1, napięciem pracy 12 V, poborem prądu od 0,2 A do 2,1 A, prędkością 220 RPM, maksymalnym momentem obrotowym 4,5 kg*cm i enkoderem magnetycznym 48 CPR. Pololu 4864
Brak towaru
Silnik o średnicy 25 mm i długości 69 mm, z metalową przekładnią 99:1, napięciem pracy 12 V, poborem prądu od 0,3 A do 5,6 A, prędkością 100 RPM, maksymalnym momentem obrotowym 21 kg*cm i enkoderem magnetycznym 48 CPR. Pololu 4847
Brak towaru
Serwo typu standard wyposażone w plastikową przekładnię. Charakteryzuje się dość dużą trwałością i wytrzymałością. SparkFun ROB-11883
Brak towaru

Silnik o średnicy 25 mm i długości 67 mm, z metalową przekładnią 34:1, napięciem pracy 6 V, poborem prądu od 0,25 A do 2,4 A, prędkością 170 RPM, maksymalnym momentem obrotowym 3,5 kg*cm i enkoderem magnetycznym 48 CPR. Pololu 4824
Brak towaru
Silniki, serwa i aktuatory
Silniki, serwa i aktuatory umożliwiają realizację ruchu w robotach, maszynach i mechanizmach wykonawczych. W zależności od konstrukcji układu można wykorzystać silniki DC, silniki BLDC, silniki krokowe, serwa oraz aktuatory liniowe, dobierając napęd pod względem napięcia zasilania, prędkości, momentu obrotowego, zakresu ruchu i sposobu sterowania.
Koła, gąsienice i podwozia robotów
Elementy układów jezdnych umożliwiają budowę mobilnych platform i robotów poruszających się po różnych powierzchniach. Koła, gąsienice, kulki podporowe i podwozia pozwalają kompletować układy jezdne oraz dopasować konstrukcję do zastosowanego napędu, wymaganej nośności i sposobu poruszania się robota.
Elementy montażowe i mocowania
Elementy montażowe służą do łączenia podzespołów oraz wykonywania mechanicznej części urządzenia. Uchwyty, mocowania i pozostałe akcesoria konstrukcyjne pozwalają instalować silniki, czujniki, płytki elektroniczne oraz inne komponenty w projektach robotycznych, automatyce i prototypowanych urządzeniach.
Chwytaki, elektromagnesy i elementy wykonawcze
Chwytaki i elektromagnesy umożliwiają wykonywanie mechanizmów odpowiedzialnych za chwytanie, przytrzymywanie lub przemieszczanie obiektów. W połączeniu z odpowiednimi napędami i układami sterowania mogą być wykorzystywane w robotach manipulacyjnych, mechanizmach automatyki oraz stanowiskach prototypowych.
Pompy i elektrozawory
Pompy i elektrozawory znajdują zastosowanie w układach wymagających transportu lub kontrolowania przepływu cieczy i gazów. Parametry takie jak napięcie zasilania, wydajność, ciśnienie, średnica przyłączy i rodzaj medium pozwalają dobrać podzespoły do układów pneumatycznych, hydraulicznych, dozujących i chłodzących.
Obudowy i akcesoria konstrukcyjne
Obudowy chronią elektronikę i pozostałe podzespoły urządzenia przed uszkodzeniami mechanicznymi oraz wpływem środowiska w zakresie wynikającym z konstrukcji konkretnego modelu. Akcesoria do obudów oraz elementy montażowe ułatwiają instalację płytek, przewodów, złączy i innych komponentów wewnątrz projektowanego urządzenia.
Dobór elementów mechanicznych
Przy kompletowaniu konstrukcji należy uwzględnić wymiary, sposób montażu, materiał wykonania, obciążenie oraz kompatybilność mechaniczną i elektryczną poszczególnych podzespołów. W przypadku układów napędowych istotne pozostają również moment obrotowy, prędkość, napięcie zasilania oraz sposób przeniesienia napędu.