.png)


















26,75 zł Netto
Moduł wyposażony w 3-osiowy akcelerometr i 3-osiowy żyroskop umożliwiający precyzyjny pomiar ruchu oraz orientacji przestrzennej. Układ MPU6050 z wbudowanym silnikiem DMP pozwala na dokładne monitorowanie przyspieszenia do ±16 g oraz prędkości kątowej do ±2000°/s. Moduł komunikuje się przez interfejs UART lub I2C i może współpracować z dodatkowymi sensorami, co ułatwia integrację z projektami robotycznymi, dronami czy systemami sterowania ruchem. Elecrow CRT02122G
Crowtail-MPU6050 Accelerometer & Gyro 2.0 to kompaktowy moduł wyposażony w 3-osiowy akcelerometr oraz 3-osiowy żyroskop, przeznaczony do pomiaru ruchu, przyspieszenia i orientacji przestrzennej. Układ oparty jest na popularnym procesorze ruchu MPU6050, który integruje cyfrowy akcelerometr, żyroskop oraz sprzętowy silnik przetwarzania ruchu DMP (Digital Motion Processor). Dzięki temu moduł umożliwia precyzyjne monitorowanie zmian położenia oraz ruchu urządzeń w czasie rzeczywistym. Moduł został zaprojektowany z myślą o projektach związanych z robotyką, automatyką oraz elektroniką użytkową. Doskonale sprawdza się w konstrukcjach takich jak kontrolery gier, systemy sterowania ruchem, drony, quadrocoptery oraz inteligentne urządzenia mobilne. Moduł oferuje dodatkowy interfejs I2C umożliwiający współpracę z zewnętrznymi sensorami, takimi jak magnetometry.
Dzięki wysokiej czułości pomiarowej moduł pozwala na dokładny odczyt przyspieszenia liniowego oraz prędkości kątowej. Zakres pomiarowy akcelerometru wynosi do ±16 g, natomiast żyroskop umożliwia pomiar do ±2000°/s. Niewielki pobór prądu poniżej 10 mA sprawia, że moduł może być stosowany również w urządzeniach zasilanych bateryjnie. Komunikacja odbywa się za pomocą interfejsu UART lub I2C, co zapewnia łatwą integrację z popularnymi platformami programistycznymi i mikrokontrolerami. Moduł wykorzystuje kompatybilne z systemem Crowtail złącze, dzięki czemu może być szybko podłączony bez konieczności lutowania. Wysoka częstotliwość przesyłania danych pozwala na płynne monitorowanie parametrów ruchu w aplikacjach czasu rzeczywistego.
Cechy
Producent
Osoba odpowiedzialna
Crowtail – Collision Sensor 2.0 to mechaniczny czujnik kolizji o cyfrowym wyjściu, wykrywający zderzenia poprzez nacisk na mikroprzełącznik. Wykorzystywany w robotyce mobilnej do detekcji kontaktu z przeszkodami.
Crowtail-Protoboard 2.0 to płytka prototypowa umożliwiająca tworzenie własnych układów w systemie Crowtail. Ułatwia testowanie niestandardowych rozwiązań oraz montaż komponentów przewlekanych w projektach elektronicznych.
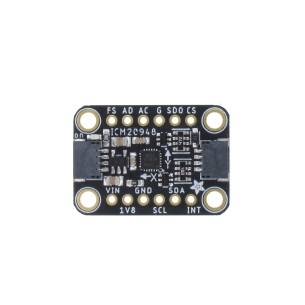
Moduł z 9-osiowym czujnikiem IMU ICM-20948. Układ to zintegrowany 3-osiowy akcelerometr, żyroskop i magnetometr oraz cyfrowy procesor ruchu DMP (Digital Motion Processor). Komunikacja przez I2C lub SPI. Adafruit 4554
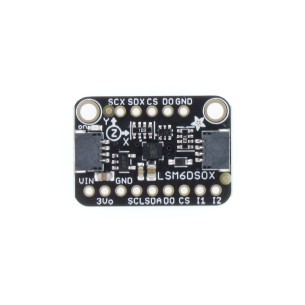
Moduł z czujnikiem przyspieszenia i prędkości obrotowej oparty na układzie LSM6DSOX. Wyposażony w złącze STEMMA QT, komunikuje się przez interfejs I2C, SPI lub I3C. Adafruit 4438
Brak towaru
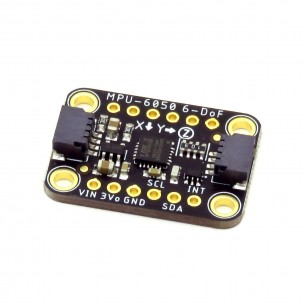
Moduł z czujnikiem przyspieszenia i prędkości obrotowej oparty na układzie MPU-6050. Wyposażony w złącze STEMMA QT, komunikuje się przez interfejs I2C. Adafruit 3886
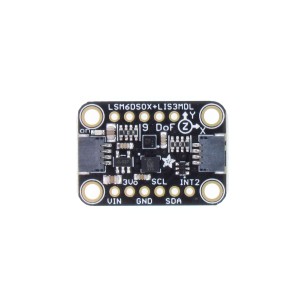
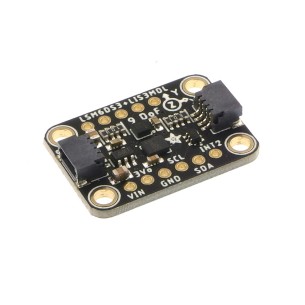
Moduł z czujnikiem przyspieszenia i prędkości obrotowej oparty na układzie LSM6DSOX oraz magnetometrze LIS3MDL. Wyposażony w złącze STEMMA QT, komunikuje się przez interfejs I2C, SPI lub I3C. Adafruit 4517
Moduł z czujnikiem przyspieszenia i prędkości obrotowej oparty na układzie LSM6DSO32. Wyposażony w złącze STEMMA QT, komunikuje się przez interfejs I2C, SPI lub I3C. Adafruit 4692
Kompaktowy czujnik 9-DOF, łączący 3-osiowy akcelerometr, magnetometr i żyroskop, umożliwiający precyzyjne określenie orientacji obiektu. Dzięki wsparciu dla magistrali I2C/SPI, kompatybilności z systemem STEMMA QT oraz zasilaniu 3V/5V, znajduje zastosowanie w projektach robotyki, nawigacji 3D, VR, AR oraz systemach stabilizacji. Adafruit 4634
Brak towaru
Moduł z 9-osiowym IMU dedykowany do płytek Feather. Łączy układ ISM330DHCX (akcelerometr i żyroskop) i LIS3MDL (magnetometr). Komunikacja przez interfejs I2C. Adafruit 4569
Moduł z czujnikiem przyspieszenia i prędkości obrotowej oparty na układzie MPU6050. Komunikuje się przez interfejs I2C lub UART
Moduł z czujnikiem przyspieszenia i prędkości obrotowej oparty na układzie ICG-20660L. Komunikuje się przez interfejs I2C lub SPI. DFRobot SEN0443
Moduł z 9-osiowym czujnikiem IMU ICM-20948 (3-osiowym akcelerometrem, żyroskopem i magnetometrem oraz DMP) i czujnikiem ciśnienia BMP280. Komunikacja przez I2C. Waveshare 10 DOF IMU Sensor (D)
Brak towaru
Moduł z 6-osiowym czujnikiem IMU, który pozwala na pomiar przyspieszenia i prędkości obrotowej w zakresie do ±16g i ±2000dps. Wyposażony w złącze STEMMA QT, komunikuje się przez I2C lub SPI. Adafruit 4503
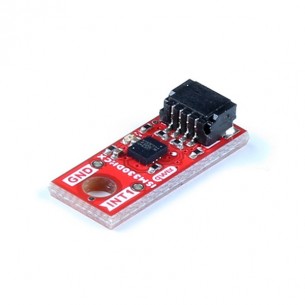
Moduł z 3-osiowym akcelerometrem i żyroskopem ISM330DHCX. Wyposażony w złącze Qwiic, komunikuje się przez interfejs I2C lub SPI. SparkFun SEN-19764
Moduł z 3-osiowym akcelerometrem i żyroskopem ISM330DHCX. Wyposażony w złącze Qwiic, komunikuje się przez interfejs I2C. SparkFun SEN-20176
Brak towaru
Moduł z czujnikiem przyspieszenia i prędkości obrotowej oparty na układzie LSM6DS3TR-C oraz magnetometrze LIS3MDL. Wyposażony w złącze STEMMA QT, komunikuje się przez interfejs I2C lub SPI. Adafruit 5543
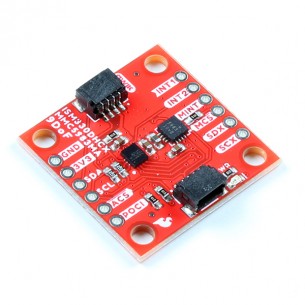
Moduł z 9-osiowym IMU. Łączy układ ISM330DHCX (akcelerometr i żyroskop) i MMC5983MA (magnetometr). Komunikacja przez interfejs I2C. SparkFun SEN-19895
Brak towaru
Niewielki moduł IMU 10 DoF z 3-osiowym żyroskopem i akcelerometrem (LSM6DSO), 3-osiowym magnetometrem (LIS3MDL) oraz barometrem (LPS22DF). Wyposażony jest w interfejs I2C, stabilizator napięcia oraz konwerter poziomów napięć. Pololu 2863
Moduł wyposażony w 3-osiowy akcelerometr i 3-osiowy żyroskop umożliwiający precyzyjny pomiar ruchu oraz orientacji przestrzennej. Układ MPU6050 z wbudowanym silnikiem DMP pozwala na dokładne monitorowanie przyspieszenia do ±16 g oraz prędkości kątowej do ±2000°/s. Moduł komunikuje się przez interfejs UART lub I2C i może współpracować z dodatkowymi sensorami, co ułatwia integrację z projektami robotycznymi, dronami czy systemami sterowania ruchem. Elecrow CRT02122G