.png)
5 457,31 zł Netto
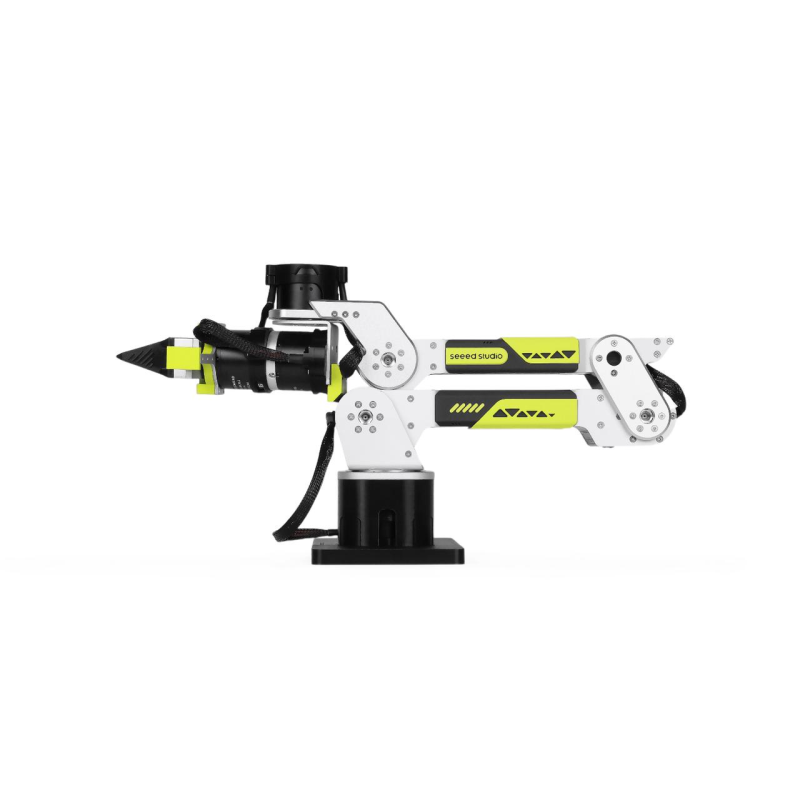
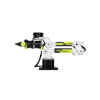
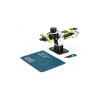
Ramię robotyczne Seeed Studio reBot Arm B601-DM o 6 stopniach swobody i dodatkowej osi chwytaka, przeznaczone do badań nad robotyką, teleoperacją i algorytmami sztucznej inteligencji. Oferuje udźwig znamionowy 1,5 kg, zasięg do 767 mm i powtarzalność pozycjonowania ±0,2 mm. Wykorzystuje siedem napędów Damiao i obsługuje ROS1/2, LeRobot, Isaac Sim oraz Python. Otwarta dokumentacja obejmuje modele CAD, wykazy BOM, SDK i materiały szkoleniowe. Ramię dostarczane jest w formie zmontowanej, z chwytakiem, ale bez zasilacza i zacisku montażowego. Seeed Studio 100065783
Ramię robotyczne Seeed Studio 100065783 reBot Arm B601-DM przeznaczone do nauki robotyki, rozwijania algorytmów sterowania oraz badań nad sztuczną inteligencją wykorzystywaną w systemach fizycznych (Physical AI). Konstrukcja oferuje 6 stopni swobody i dodatkową oś chwytaka, udźwig znamionowy 1,5 kg oraz powtarzalność pozycjonowania ±0,2 mm. Maksymalny zasięg z chwytakiem wynosi 767 mm, co umożliwia wykonywanie zadań manipulacyjnych na stanowiskach laboratoryjnych i badawczo-rozwojowych. Ramię dostarczane jest w formie zmontowanej, ograniczając zakres prac mechanicznych wymaganych przed rozpoczęciem konfiguracji i testów.
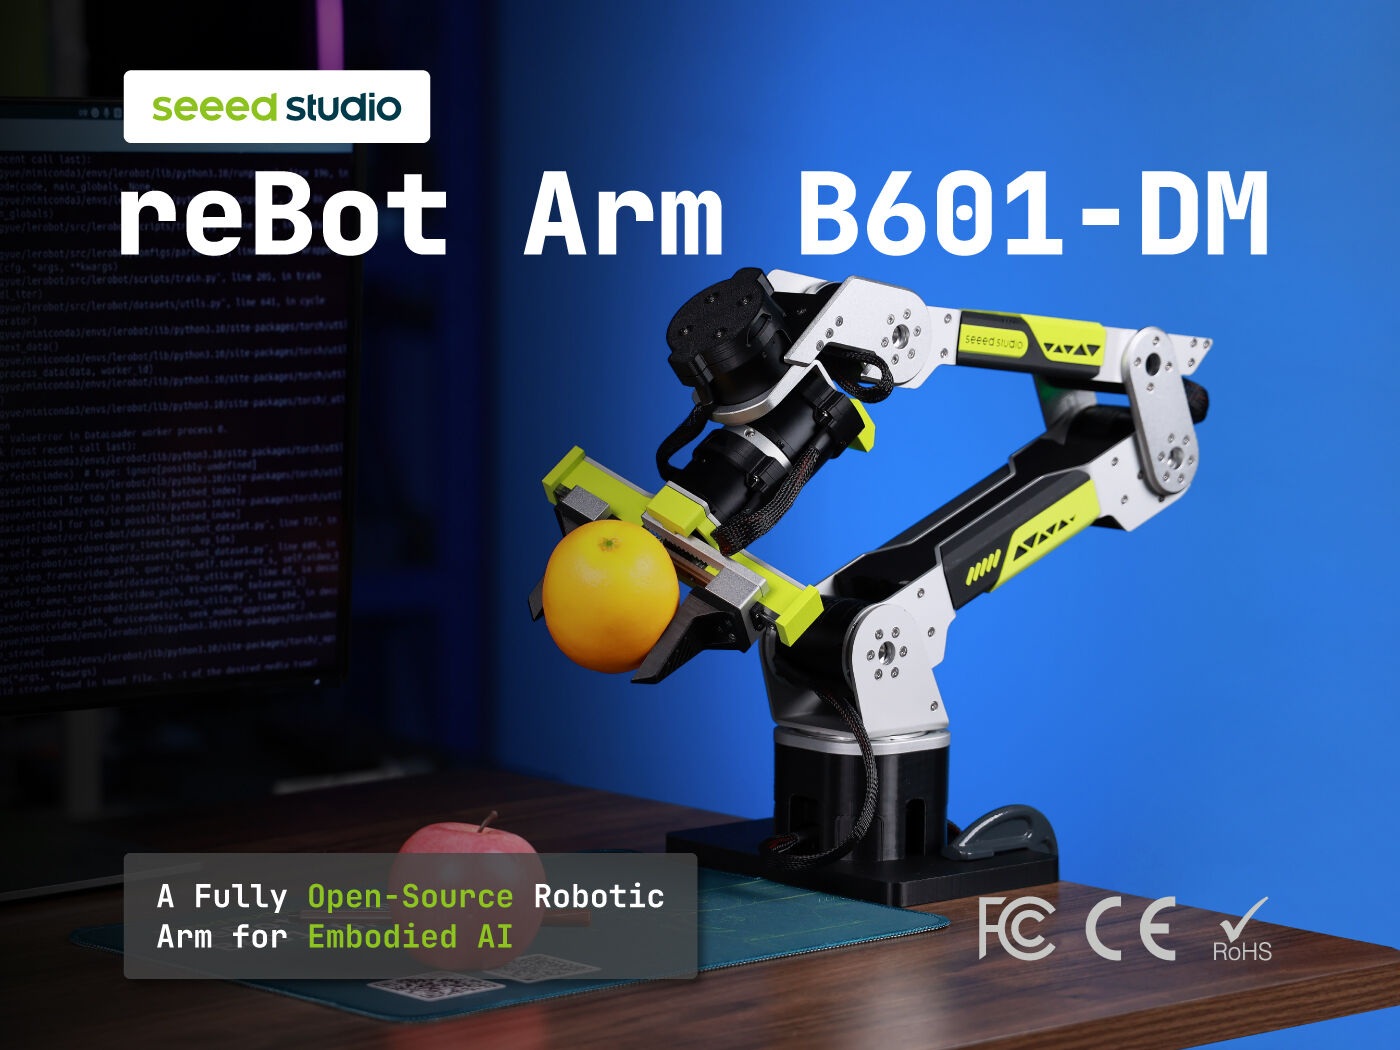
Model reBot Arm B601-DM znajduje zastosowanie w teleoperacji, zbieraniu danych treningowych i uczeniu robotów przez demonstrację. W połączeniu z kompatybilnym ramieniem prowadzącym Star Arm 102 umożliwia odwzorowywanie ruchów operatora przez manipulator oraz rejestrowanie danych wykorzystywanych do trenowania modeli sterowania. Integracja z Hugging Face LeRobot pozwala rozwijać algorytmy naśladowania ruchów i weryfikować działanie wyuczonych strategii na rzeczywistym urządzeniu.
Ramię umożliwia również tworzenie stanowisk do chwytania, przenoszenia i sortowania przedmiotów, planowania trajektorii oraz testowania systemów wizyjnych. W laboratoriach i projektach edukacyjnych może służyć do badań nad automatyzacją czynności manipulacyjnych oraz sterowaniem robotami w zmiennych warunkach.
Platforma SenseCraft Robotics udostępnia narzędzia do konfiguracji urządzenia, kalibracji, teleoperacji oraz trenowania modeli AI w chmurze. Umożliwia również sprawdzanie działania opracowanych algorytmów na lokalnym stanowisku, wspierając przygotowywanie i weryfikację rozwiązań z zakresu robotyki i Physical AI.
Otwarta architektura sprzętowa i programowa pozwala modyfikować konstrukcję manipulatora i rozwijać własne rozwiązania. Producent udostępnia modele CAD, wykazy komponentów BOM, dokumentację techniczną, biblioteki SDK oraz materiały dotyczące algorytmów sterowania. Repozytorium reBot-DevArm w serwisie GitHub zapewnia dostęp do zasobów projektu. Obsługa ROS1, ROS2, MoveIt, LeRobot, Isaac Sim, Pinocchio i Pythona umożliwia łączenie symulacji, planowania ruchu oraz sterowania rzeczywistym manipulatorem.
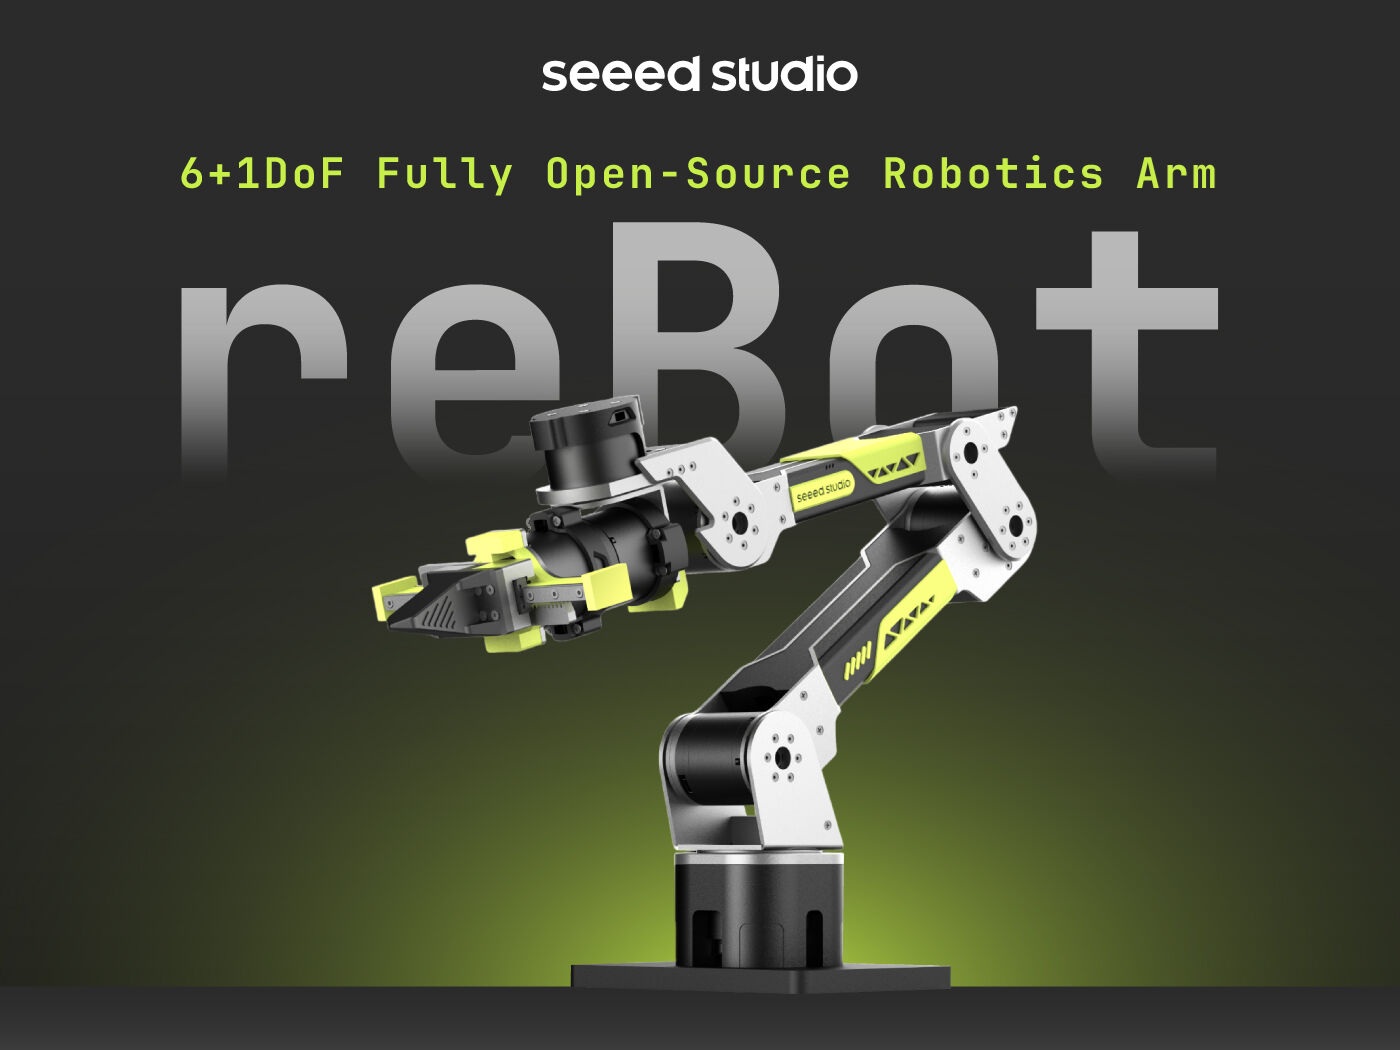
Układ napędowy wykorzystuje siedem silników Damiao: trzy DM-J4340P-2EC oraz cztery DM-J4310-2EC, obsługujących sześć przegubów ramienia i chwytak. Zakres ruchu pierwszego przegubu wynosi ±150°, drugiego i trzeciego od -220° do 0°, a przegubów J4, J5 i J6 po ±90°. Zakres pracy chwytaka wynosi od -325° do 0°. Zasięg bez chwytaka wynosi 607 mm, natomiast z chwytakiem 767 mm. Producent zaleca wykorzystywanie udźwigu znamionowego w obszarze do około 70% maksymalnego zasięgu. Masa ramienia wynosi około 4,7 kg, a deklarowany zakres temperatury pracy obejmuje wartości od -20°C do 50°C.
Manipulator wymaga zasilania 24 V DC / 10 A. Do komunikacji z komputerem przewidziano dołączoną płytkę interfejsu DAMIAO USB-CAN, a zestaw zawiera również płytkę rozdzielającą zasilanie XT30 2+2 oraz przewód USB. Współpraca z ROS1, ROS2 i środowiskami symulacyjnymi umożliwia opracowywanie własnego oprogramowania sterującego, testowanie algorytmów planowania trajektorii oraz przygotowywanie eksperymentów związanych z uczeniem robotów. Dostępna dokumentacja sprzętowa ułatwia analizę konstrukcji i integrację ramienia z dodatkowymi elementami stanowiska badawczego.
Wariant Seeed Studio 100065783 reBot Arm B601-DM Without Power Supply dostarczany jest bez zasilacza i zacisku montażowego typu G. Oba elementy należy dokupić oddzielnie, aby zapewnić prawidłowe zasilanie i stabilne zamocowanie manipulatora. Do realizacji teleoperacji z wykorzystaniem ramienia prowadzącego wymagane jest również kompatybilne ramię Star Arm 102 oraz przewidziany dla niego zasilacz 12 V / 2 A. W zestawie znajduje się zmontowane ramię z chwytakiem, interfejs USB-CAN, płytka rozdzielająca zasilanie, przewód USB, zestaw kluczy imbusowych oraz podkładka pod mysz.
Producent
Osoba odpowiedzialna
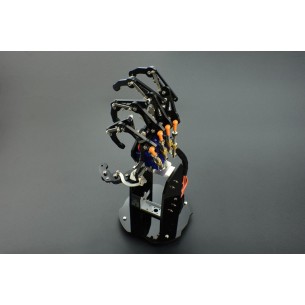
Bioniczna dłoń sterowana za pomocą serwomechanizmów. Wykonana jest z materiału akrylowego, pozwala na sterowanie każdym palcem z osobna. DFRobot ROB0143
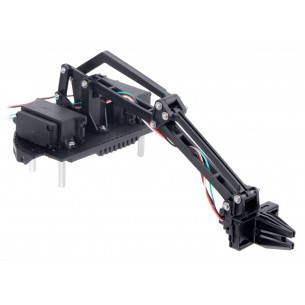
Zestaw ramienia robota to dodatek do platformy Romi Chassis, umożliwiający manipulowanie małymi obiektami. Zestaw zawiera mikro-chwytak, ramiona podtrzymujące chwytak i platformę do montażu. Pololu 3550
Brak towaru
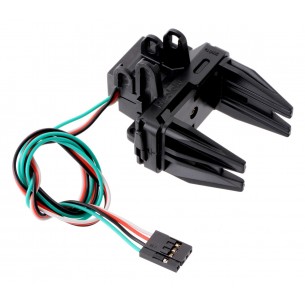
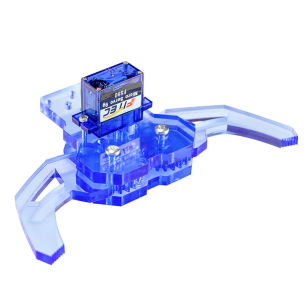
Niewielkich rozmiarów chwytak napędzany serwomechanizmem o zakresie ruchu wynoszącym 32 mm. Zawiera specjalne mikro serwo z dodatkowym przewodem, który daje dostęp do jego sprzężenia zwrotnego, dzięki czemu można śledzić rzeczywistą pozycję łopatek chwytaka. Pololu 3551
Brak towaru
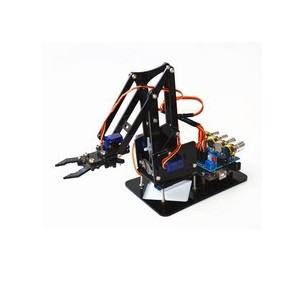
Zestaw do samodzielnego montażu ramienia robotycznego o czterech stopniach swobody (4DOF) wyposażone w serwomechnizmy MG90S. Ramię na końcu posiada niewielki chwytak co pozwala na łapanie oraz przenoszenie niewielkich przedmiotów.Ramię sterowanie za pomocą płytki zgodnej z Arduino Uno lub modułu z potencjometrami.
Chwytak robotyczny zbudowany na bazie serwa SG92R. Ma kąt otwierania i zamykania 90° i otwory montażowe kompatybilne z Lego. M5Stack U102
Zestaw do montażu ramienia robotycznego o czterech stopniach swobody (4DOF). Manipulator oparty został na serwomechanizmach i jest sterowany bezprzewodowo za pomocą Raspberry Pi. Waveshare Robot Arm for Pi (for Europe)
Ramię robotyczne 5 DoF zbudowane na bazie serwomechanizmów i ESP32. Może być sterowane bezprzewodowo przez WiFi i przeglądarkę internetową lub interfejs USB. Waveshare RoArm-M1 (EU)
Brak towaru
Ramię robotyczne o czterech stopniach swobody (4 DoF) zbudowane na bazie serwomechanizmów i sterownika z modułem ESP32. Może być sterowane bezprzewodowo przez WiFi i przeglądarkę internetową lub interfejs USB. Waveshare RoArm-M2-S (EU)
Brak towaru
Nowa wersja popularnego chwytaka Kitronik Klaw, doskonała do projektów robotycznych i pojazdów typu buggy. Kompatybilny z MOVE Mk1 i Mk2, umożliwia precyzyjne chwytanie przedmiotów za pomocą serwomechanizmu, zapewniając łatwość montażu i szerokie możliwości zastosowania w robotyce. Kitronik 25104
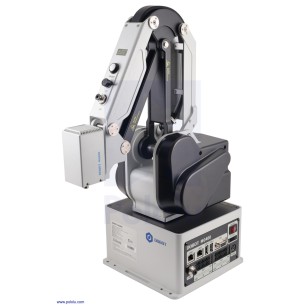
Kompaktowy robot współpracujący 4-osiowy o powtarzalności ±0,05 mm, przeznaczony do precyzyjnych zadań automatyzacji przy niskich kosztach. Oferuje zasięg 44 cm, udźwig do 500 g oraz intuicyjne funkcje, takie jak wykrywanie kolizji i drag-to-teach. Dzięki bogatym interfejsom I/O (Ethernet, USB, cyfrowe wejścia/wyjścia, pneumatyka) i kompaktowej konstrukcji świetnie sprawdza się w montażu, pakowaniu, obsłudze laboratoryjnej i edukacji. Pololu 5400
Brak towaru
Ramie robotyczne RoArm-M2-Pro (EU) zapewnia cztery stopnie swobody, wysoką precyzję sterowania i dużą elastyczność rozbudowy dzięki otwartej architekturze opartej na ESP32. Wersja Pro, wyposażona w całkowicie metalowe serwomechanizmy ST3235, oferuje zwiększoną wytrzymałość oraz dokładność powtarzalnych ruchów. Produkt przeznaczony do zastosowań edukacyjnych, badawczo-rozwojowych i prototypowania, umożliwia obsługę różnych scenariuszy z użyciem mobilnych platform, systemów ROS2 oraz wizualizacji 3D. Dzięki rozbudowanej dokumentacji i otwartym zasobom, ramię może służyć jako fundament dla zaawansowanych projektów w dziedzinie automatyki i robotyki.
Brak towaru
Gripper-A Waveshare 30385 to solidny i opłacalny wybór dla konstruktorów ramion robotycznych, oferujący pełną kontrolę w pętli sprzężenia zwrotnego i funkcje zabezpieczające serwo. Dzięki uniwersalnej konstrukcji, regulowanym szczękom i możliwości integracji z kamerą znajduje zastosowanie w edukacyjnych, laboratoryjnych i półprzemysłowych projektach robotyki manipulacyjnej.
Brak towaru
Chwytak Gripper-B Waveshare 30386 z serwem CF35-12 zapewnia zaawansowaną funkcjonalność uchwytu dla ramion robotycznych dzięki precyzyjnej kontroli siły, sprzężeniu zwrotnemu i ochronie w czasie rzeczywistym. Obudowa ze stopu aluminium i stali nierdzewnej oraz możliwość regulacji uchwytu i rozbudowy o systemy wizyjne czynią go idealnym komponentem do zastosowań przemysłowych, badawczych i edukacyjnych w dziedzinie robotyki.
Brak towaru
RoArm-M3-S (EU) to wszechstronne ramię robotyczne, idealne dla edukatorów, twórców i badaczy. Dzięki szerokiej gamie opcji sterowania, wsparciu dla AI oraz kompletnej dokumentacji, umożliwia szybkie wdrożenie w zaawansowanych projektach edukacyjnych, prototypowych i eksperymentalnych. Wersja z zasilaczem EU gotowa do pracy zaraz po rozpakowaniu.
Brak towaru
RoArm-M3-Pro (EU) to w pełni funkcjonalne ramię robotyczne z zaawansowaną kontrolą opartą na ESP32, gotowe do integracji z projektami AI, ROS2 i środowiskami edukacyjnymi. Oferuje bogaty zestaw funkcji w zakresie sterowania, rozwoju algorytmów oraz fizycznej manipulacji, a dzięki dostarczonemu zasilaczowi EU nadaje się do natychmiastowego uruchomienia w środowiskach europejskich.
Brak towaru
Ulepszona wersja edukacyjnego ramienia robotycznego, zaprojektowana z myślą o nauce przez imitację i integracji z platformami LeRobot oraz Hugging Face. Zestaw zawiera serwomotory, adaptery i okablowanie (bez elementów drukowanych 3D), oferując gotowe rozwiązanie do szybkiego prototypowania systemów AI w środowisku rzeczywistym. Udoskonalone mechanizmy oraz wsparcie dla komputerów Nvidia Orin NX czynią go idealnym narzędziem do zastosowań badawczych, edukacyjnych i eksperymentów z uczeniem wzmacnianym. Seeed Studio 114993667
Brak towaru
Ramię robotyczne Seeed Studio reBot Arm B601-DM o 6 stopniach swobody i dodatkowej osi chwytaka, przeznaczone do badań nad robotyką, teleoperacją i algorytmami sztucznej inteligencji. Oferuje udźwig znamionowy 1,5 kg, zasięg do 767 mm i powtarzalność pozycjonowania ±0,2 mm. Wykorzystuje siedem napędów Damiao i obsługuje ROS1/2, LeRobot, Isaac Sim oraz Python. Otwarta dokumentacja obejmuje modele CAD, wykazy BOM, SDK i materiały szkoleniowe. Ramię dostarczane jest w formie zmontowanej, z chwytakiem, ale bez zasilacza i zacisku montażowego. Seeed Studio 100065783