.png)

















635,18 zł Netto
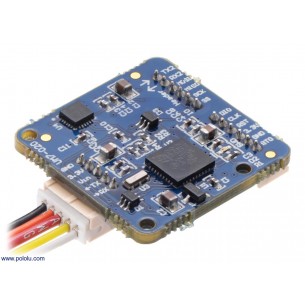
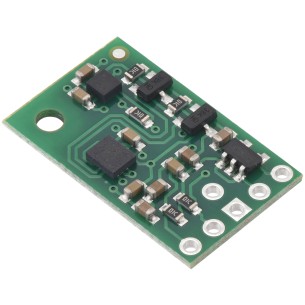
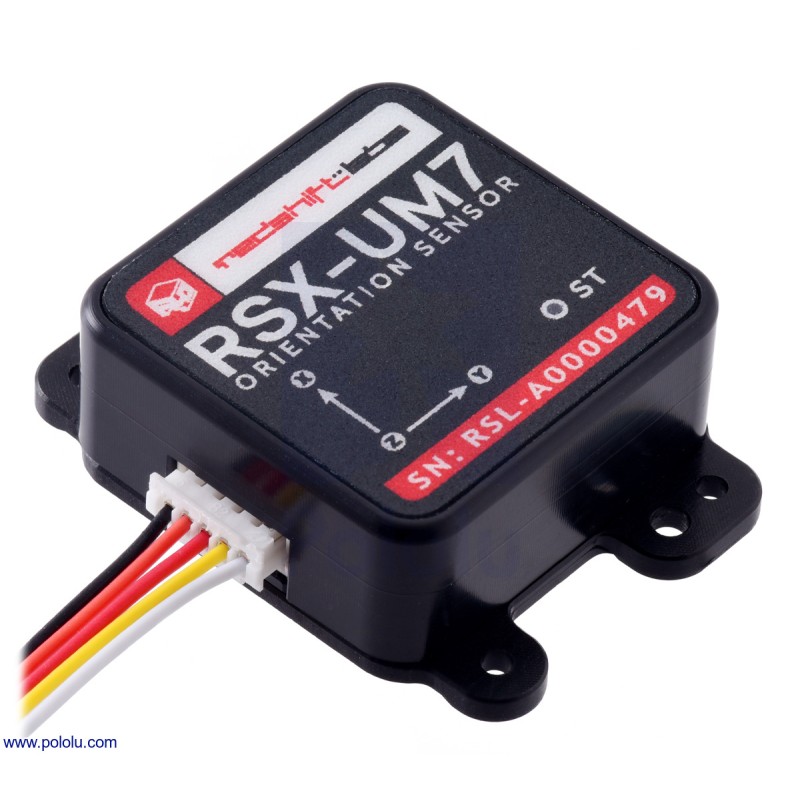
Redshift Labs UM7 to moduł zawierający 3-osiowy żyroskop, 3 osiowy- akcelerometr oraz 3-osiowy magnetometr. Może on pracować w systemie AHRS. Posiada wbudowany mikrokontroler, który przy użyciu rozszerzonego filtru Kalmana oblicza orientacje. Pololu 2764
Czujnik Redshift Labs UM7 to czujnik orientacji posiadający 3-osiowy żyroskop, 3-osiowy akcelerometr oraz 3-osiowy magnetometr. Może pracować jako system AHRS (Attitude and Heading Reference System). W porównaniu do innych czujników IMU tego typu oprócz surowych danych podaje również orientacje w postaci kątów Eurera. UM7 posiada wbudowany mikrokontroler który pozwala przy wykorzystaniu rozszerzonego filtru Kalmana (Extended Kalman Filter) wyliczyć orientacje czujnika nawet do 500 razy na sekundę.
Dostępna jest również wersja czujnika bez obudowy - Redshift Labs UM7-LT.
Moduł UM7 posiada szereg udoskonaleń w stosunku do swojego poprzednika UM6, m.in. większą stabilność żyroskopu oraz mniejsze szumy. Nowy interfejs komunikacyjny zapewnia większą elastyczność. Dodatkowo wspiera kompensacje temperaturową na wszystkich czujnikach. Czujnik wykorzystuje technologie MEMS (micro-electro-mechanical systems) która oferuje większą wydajność.
Moduł do komunikacji wykorzystuje interfejs UART, zostało one wyprowadzone w postaci 5 pinowego złącza. Drugie 6 pinowe złącze znajdujące się na module, może być wykorzystane do podłączenia opcjonalnego modułu GPS (LS20031)
Uwaga
Aby podłączyć czujnik Redshift Labs UM7 do komputera potrzebny jest konwerter USB- UART.
Do konfiguracji oraz odczytu danych z czujnika może służyć dedykowany program Redshift Serial Interface. Pozwala on na logowanie danych, tworzenie wykresów w czasie rzeczywistym, oraz łatwą konfiguracje modułu.
Cechy
Producent
Osoba odpowiedzialna
Redshift Labs UM7-LT to moduł zawierający 3-osiowy żyroskop, 3 osiowy- akcelerometr oraz 3-osiowy magnetometr. Może on pracować w systemie AHRS. Posiada wbudowany mikrokontroler który przy użyciu rozszerzonego filtru Kalmana oblicza orientacje. Pololu 2763
Moduł z 9-osiowym czujnikiem IMU ICM-20948 (3-osiowym akcelerometrem, żyroskopem i magnetometrem oraz DMP) i czujnikiem ciśnienia BMP280. Komunikacja przez I2C. Waveshare 10 DOF IMU Sensor (D)
Brak towaru
Moduł z 6-osiowym czujnikiem IMU, który pozwala na pomiar przyspieszenia i prędkości obrotowej w zakresie do ±16g i ±2000dps. Wyposażony w złącze STEMMA QT, komunikuje się przez I2C lub SPI. Adafruit 4503
Moduł z 3-osiowym akcelerometrem i żyroskopem ISM330DHCX. Wyposażony w złącze Qwiic, komunikuje się przez interfejs I2C lub SPI. SparkFun SEN-19764
Moduł z 3-osiowym akcelerometrem i żyroskopem ISM330DHCX. Wyposażony w złącze Qwiic, komunikuje się przez interfejs I2C. SparkFun SEN-20176
Brak towaru
Moduł z czujnikiem przyspieszenia i prędkości obrotowej oparty na układzie LSM6DS3TR-C oraz magnetometrze LIS3MDL. Wyposażony w złącze STEMMA QT, komunikuje się przez interfejs I2C lub SPI. Adafruit 5543
Moduł z 9-osiowym IMU. Łączy układ ISM330DHCX (akcelerometr i żyroskop) i MMC5983MA (magnetometr). Komunikacja przez interfejs I2C. SparkFun SEN-19895
Brak towaru
Niewielki moduł IMU 10 DoF z 3-osiowym żyroskopem i akcelerometrem (LSM6DSO), 3-osiowym magnetometrem (LIS3MDL) oraz barometrem (LPS22DF). Wyposażony jest w interfejs I2C, stabilizator napięcia oraz konwerter poziomów napięć. Pololu 2863
Niewielki moduł IMU 9 DoF z 3-osiowym żyroskopem i akcelerometrem (LSM6DSO) i 3-osiowym magnetometrem (LIS3MDL). Wyposażony jest w interfejs I2C, stabilizator napięcia oraz konwerter poziomów napięć. Pololu 2862
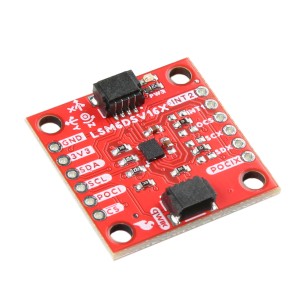
Moduł z 3-osiowym akcelerometrem i żyroskopem LSM6DSV16X. Jest energooszczędnym IMU zoptymalizowanym pod kątem urządzeń IoT z funkcjami przetwarzania danych z wykorzystaniem uczenia maszynowego. Wyposażony w złącze Qwiic, komunikuje się przez interfejs I2C. SparkFun SEN-21325
Brak towaru
Moduł z 3-osiowym akcelerometrem i żyroskopem LSM6DSV16X. Jest energooszczędnym IMU zoptymalizowanym pod kątem urządzeń IoT z funkcjami przetwarzania danych z wykorzystaniem uczenia maszynowego. Wyposażony w złącze Qwiic, komunikuje się przez interfejs I2C. SparkFun SEN-21336
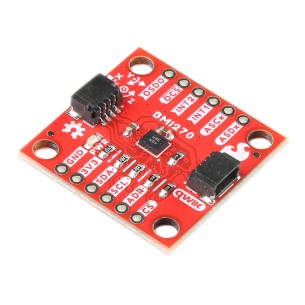
Moduł z 3-osiowym akcelerometrem i żyroskopem BMI270. Układ jest energooszczędnym IMU zoptymalizowanym pod kątem urządzeń typu wearables, zapewniającym precyzyjny pomiar przyspieszenia, pomiar prędkości kątowej i funkcje przerwania wyzwalane ruchem. Wyposażony w złącze Qwiic, komunikuje się przez interfejs I2C. SparkFun SEN-22397
Brak towaru
Moduł z 3-osiowym akcelerometrem i żyroskopem BMI270. Układ jest energooszczędnym IMU zoptymalizowanym pod kątem urządzeń typu wearables, zapewniającym precyzyjny pomiar przyspieszenia, pomiar prędkości kątowej i funkcje przerwania wyzwalane ruchem. Wyposażony w złącze Qwiic, komunikuje się przez interfejs I2C. SparkFun SEN-22398
Moduł z czujnikiem do zastosowania w obszarze wirtualnej rzeczywistości (VR). Został oparty o układ BNO086, który integruje akcelerometr, żyroskop oraz magnetometr oraz mikrokontroler z rdzeniem ARM Cortex M0+. SparkFun SEN-22857
Brak towaru
Kompaktowy moduł z trzema czujnikami I2C, umożliwiający pomiar temperatury, wilgotności, ciśnienia, światła, zbliżenia oraz ruchu. Oferuje dwa złącza Qw/ST, dzięki czemu szybko podłączysz go do Raspberry Pi, Pico lub innych mikrokontrolerów. Idealny do aplikacji IoT, automatyki domowej i analizy środowiska w mobilnych lub stacjonarnych projektach. Pimoroni PIM745
Moduł IMU, który dodaje płytkom Feather pełny 9-osiowy zestaw czujników do pomiaru ruchu i orientacji. Łączy akcelerometr, żyroskop i magnetometr, oferując stabilne i dokładne dane idealne do robotyki, stabilizacji, urządzeń ubieralnych i analiz ruchu 3D. Moduł komunikuje się przez I2C i posiada port STEMMA QT, co ułatwia integrację oraz podłączanie dodatkowych czujników bez lutowania. Adafruit 4565
Płytka adaptera przeznaczona do prototypowania i oceny możliwości 6-osiowego czujnika inercyjnego LSM6DSV80X. Wyprowadza komplet sygnałów układu do standardu DIL24 i współpracuje z platformą STEVAL-MKI109D oraz płytkami STEVAL-MKBOXPRO i X-NUCLEO-IKS4A1. STMicroelectronics STEVAL-MKI247A
Redshift Labs UM7 to moduł zawierający 3-osiowy żyroskop, 3 osiowy- akcelerometr oraz 3-osiowy magnetometr. Może on pracować w systemie AHRS. Posiada wbudowany mikrokontroler, który przy użyciu rozszerzonego filtru Kalmana oblicza orientacje. Pololu 2764