.png)


93,26 zł Netto
Moduł z 3-osiowym akcelerometrem i żyroskopem ISM330DHCX. Wyposażony w złącze STEMMA QT, komunikuje się przez interfejs I2C lub SPI. Adafruit 4502
Moduł z 3-osiowym akcelerometrem i żyroskopem ISM330DHCX klasy przemysłowej. Ma wybierany przez użytkownika zakres pomiarowy ±2g/±4g/±8g/±16g dla akcelerometru oraz ±125/±250/±500/±1000/±2000/±4000 dps dla żyroskopu. Jest w stanie mierzyć przyspieszenia z częstotliwością przesyłania danych od 12,5 Hz do 6,7 kHz oraz prędkość kątową z częstotliwością od 1,6 Hz do 6,7 kHz. Czujnik jest wyposażony w obwód kalibracji i kompensacji, które zapewniają doskonałą wydajność w szerokim zakresie temperatur od -40 do +105°C. Jest zasilany napięciem od 3,3 V do 5 V, a komunikacja odbywa się przez interfejs I2C (złącze STEMMA QT) lub SPI. Pełna dokumentacja oraz przykłady użycia dostępne są na stronie produktu.
Cechy
Producent
Osoba odpowiedzialna
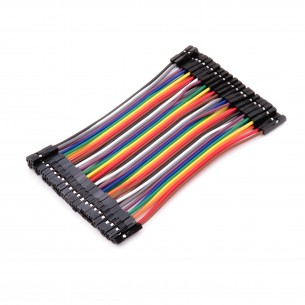
Zestaw 40 szt. przewodów połączeniowych żeńsko-żeńskich, w różnych kolorach o długości 10 cm
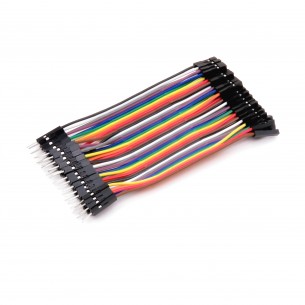
Zestaw 40 szt. przewodów połączeniowych męsko-żeńskich, w różnych kolorach o długości 10 cm
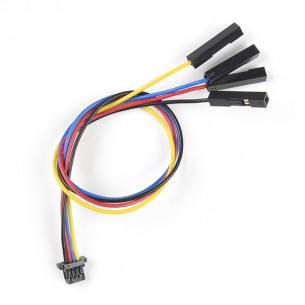
Elastyczny przewód Qwiic o długości 150 mm. Z jednej strony zakończony jest złączem żeńskim Qwiic, a z drugiej strony pojedynczymi złączami żeńskimi goldpin. SparkFun PRT-17261
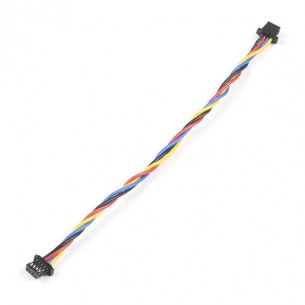
Elastyczny 4-żyłowy przewód o długości 100 mm zakończony z obu stron wtyczką Qwiic. Sparkfun PRT-17259
Płytka wyposażona w mikrokontroler STM32F405 z rdzeniem ARM Cortex-M4 oraz pamięć SPI Flash, piny GPIO, złacze do podłączenia akumulatora z obwodem ładowania oraz gniazdo STEMMA QT. Adafruit 4382
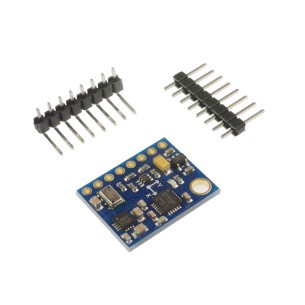
Moduł GY-86 to z moduł z czujnikami MPU6050, HMC5883L oraz MS5611, pozwalający na pomiar ruchu w dziewięciu osiach oraz pomiar ciśnienia atmosferycznego. Moduł ma wbudowany stabilizator napięcia 3,3V. modGY-86
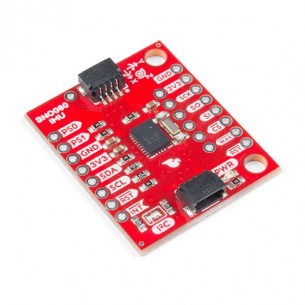
Moduł czujnika do zastosowania w obszarze wirtualnej rzeczywistości (VR). Został oparty o układ BNO080, który integruje akcelerometr, żyroskop oraz magnetometr z mikrokontrolerem z rdzeniem ARM Cortex M0+. SparkFun SEN-14686
Brak towaru
Moduł z czujnikiem przyspieszenia i prędkości obrotowej oparty na układzie MPU-6050. Komunikuje się przez interfejs I2C. DFRobot SEN0142
Moduł z 9-osiowym czujnikiem IMU ICM-20948. Układ to zintegrowany 3-osiowy akcelerometr, żyroskop i magnetometr oraz cyfrowy procesor ruchu DMP (Digital Motion Processor). Komunikacja przez I2C lub SPI. SparkFun SEN-15335
Moduł z 6-osiowym czujnikiem ruchu BMI160 (akcelerometr i żyroskop) z 16-bitową rozdzielczością danych. Zasilany napięciem z zakresu od 3,2 do 6 V. Komunikacja I2C. DFRobot SEN0250
Moduł z 6-osiowym czujnikiem IMU MPU6886, który łączy 3-osiowy akcelerometr i 3-osiowy żyroskop. M5Stack U095
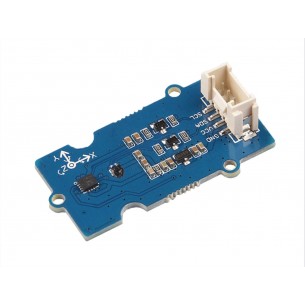
Moduł z układem ADIS16470, który łączy w sobie 3-osiowy akcelerometr i żyroskop. Płytka została wyposażona w złącze Grove i komunikuje się przez interfejs I2C lub SPI. Seeed Studio 101020672
Brak towaru
Moduł z 6-osiowym czujnikiem BMI088, który łączy w sobie akcelerometr i żyroskop. Płytka została wyposażona w złącze Grove i komunikuje się przez I2C. Seeed Studio 101020584
Brak towaru
Moduł z 9-osiowym czujnikiem IMU, który łączy w sobie akcelerometr i żyroskop (układ ICM20600) oraz magnetometr (układ AK09918). Płytka została wyposażona w złącze Grove i komunikuje się przez interfejs I2C. Seeed Studio 101020585
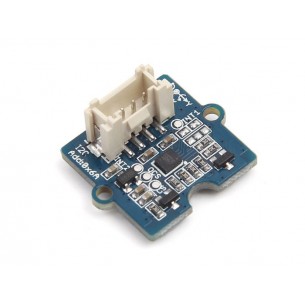
Moduł z czujnikiem LSM6DS3, który łączy w sobie 3-osiowy akcelerometr i 3-osiowy żyroskop. Płytka została wyposażona w złącze Grove i komunikuje się przez interfejs I2C. Seeed Studio 105020012
Brak towaru
Kompaktowy sensor IMU 9DOF z akcelerometrem, żyroskopem i magnetometrem, obsługujący zaawansowaną fuzję danych dzięki rdzeniowi Arm Cortex M0 i oprogramowaniu CEVA SH-2, oferujący interfejsy I²C, SPI i UART-RVC oraz szeroki zakres funkcji do precyzyjnej analizy ruchu i orientacji. Adafruit 4754
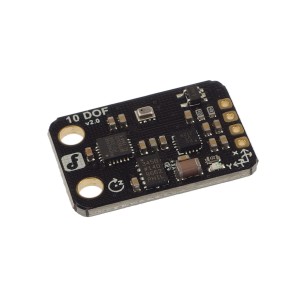
Moduł 10 DoF z akcelerometrem ADXL345, magnetometrem HMC5883L, żyroskopem ITG-3205 i barometrem BMP280. Komunikacja przez interfejs I2C. DFRobot SEN0140
Brak towaru
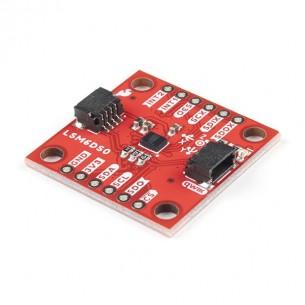
Moduł z 6-osiowym czujnikiem IMU LSM6DSO, który łączy 3-osiowy akcelerometr i żyroskop oraz bufor FIFO o pojemności 9 kB i funkcje obsługi zdarzeń. Komunikuje się przez I2C lub SPI. SparkFun SEN-18020
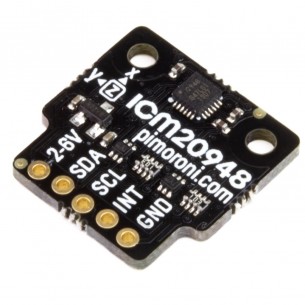
Moduł z 9-osiowym czujnikiem IMU ICM-20948, zintegrowanym 3-osiowym akcelerometrem, żyroskopem i magnetometrem oraz cyfrowym procesorem ruchu DMP (Digital Motion Processor). Komunikacja przez I2C. Pimoroni PIM448
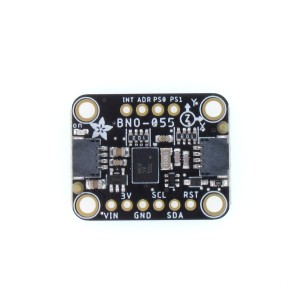
Moduł z 9-osiowym czujnikiem IMU BNO055. Ma wbudowany układ przetwarzający, który zwraca dane jako orientację w przestrzeni 3D. Komunikuje się przez I2C. Adafruit 4646
Brak towaru
Moduł z 3-osiowym akcelerometrem i żyroskopem ISM330DHCX. Wyposażony w złącze STEMMA QT, komunikuje się przez interfejs I2C lub SPI. Adafruit 4502
Moduł z 3-osiowym akcelerometrem i żyroskopem ISM330DHCX. Wyposażony w złącze STEMMA QT, komunikuje się przez interfejs I2C lub SPI. Adafruit 4502