.png)


















1 722,37 zł Netto
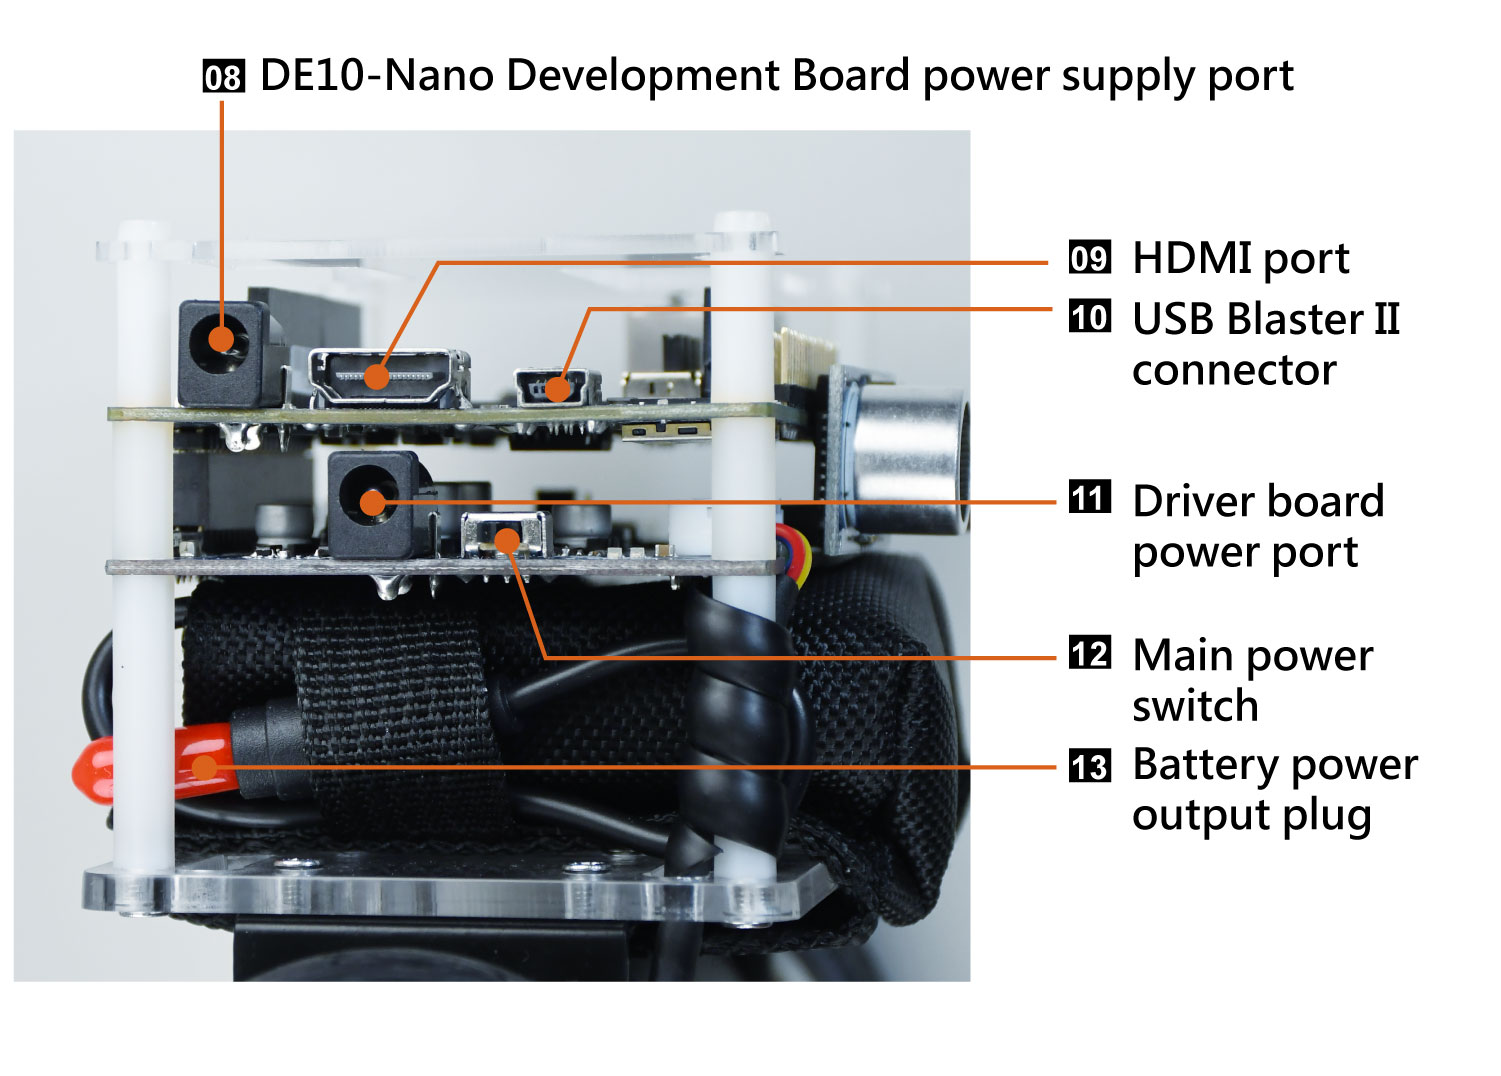
Robot może rozpoznawać postawę w czasie rzeczywistym za pomocą czujnika przyspieszenia i żyroskopu, a także osiągnąć równowagę poprzez sterowanie silnikami w celu regulacji pozycji. Terasic P0582
Zestaw z robotem balansującym firmy Terasic, wielofunkcyjny robot zaprojektowany i wyprodukowany przez firmę Terasic Robtic Exeperts. Zbudowany na bazie płytki DE10-Nano Terasica, lekkiej platformy SoC, idealnej do rozwiązań wbudowanych, wyposażonej w najnowocześniejszy algorytm sterowania. Robot może rozpoznawać postawę w czasie rzeczywistym za pomocą czujnika przyspieszenia i żyroskopu, a także osiągnąć równowagę poprzez sterowanie silnikami w celu regulacji pozycji. Można zaimplementować algorytm postawy, wykonać ruch sterujący i wykonywać ruchy autonomicznie, takie jak poruszanie się do przodu, skręcanie w prawo i lewo, śledzenie obiektu i unikanie przeszkód. Robot jest wyposażony w moduł Bluetooth/WiFi oraz odbiornik podczerwieni, dzięki czemu może być sterowany zdalnie.
DE10-Nano Board
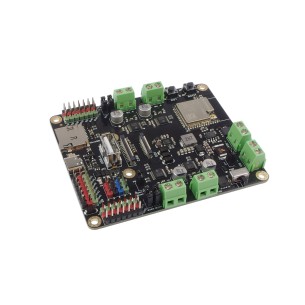
Moduł sterownika silników (Motor Driver Board)
Producent
Osoba odpowiedzialna
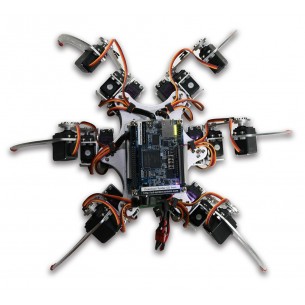
Terasic Spider to sześcionożny robot kroczący z 18 serwomechanizmami sterowanymi przez płytkę Altera DE0-Nano-SoC łączącą układ FPGA oraz procesor ARM Cortex-A9. Zestaw zawiera złożonego robota oraz liczne akcesoria. P0425
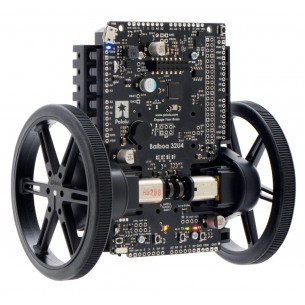
Zestaw do budowy robota balansującego. Posiada płytkę z mikrokontrolerem ATmega 32u4, sterownikami silników, moduły z enkoderami kwadraturowymi oraz układ IMU (żyroskop, akcelerometr, magnetometr). Pololu 3575
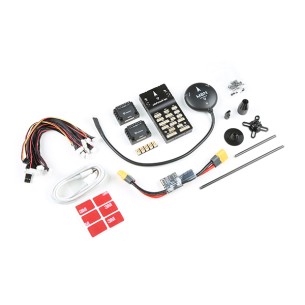
Zestaw z kontrolerem lotu Pixhawk 6C oraz modułem zasilania PM02 i modułem GPS M8N. Jest idealnym rozwiązaniem dla programistów w laboratoriach badawczych, startupach, pracowników akademickich i do zastosowań komercyjnych. SparkFun ROB-20497
Brak towaru
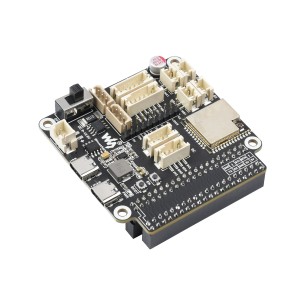
Sterownik robotów oparty na module ESP32-WROOM-32. Zapewnia szeroki zakres funkcjonalności i wsparcia dla różnych zastosowań, w tym komunikację bezprzewodową WiFi, Bluetooth oraz ESP-NOW. Waveshare General Driver for Robots
Brak towaru
Kontroler przeznaczony do robota Pololu 3pi+ 2040. Został oparty o mikrokontroler Raspberry Pi RP2040 oraz wyposażony jest w zestaw czujników. Wersja do użytku z wyświetlaczem OLED. Pololu 5006
Brak towaru
Zmodernizowana wersja popularnego robota mobilnego Pololu. Został oparty o mikrokontroler Raspberry Pi RP2040 i wyposażony jest w wyświetlacz OLED oraz zestaw czujników. Wersja do montażu. Pololu 5005
Brak towaru
Zmodernizowana wersja popularnego robota mobilnego Pololu. Został oparty o mikrokontroler Raspberry Pi RP2040 i wyposażony jest w wyświetlacz OLED oraz zestaw czujników. Wersja do montażu. Pololu 5004
Brak towaru
Zmodernizowana wersja popularnego robota mobilnego Pololu. Został oparty o mikrokontroler Raspberry Pi RP2040 i wyposażony jest w wyświetlacz OLED oraz zestaw czujników. Wersja do montażu. Pololu 5003
Brak towaru
Zmodernizowana wersja popularnego robota mobilnego Pololu. Został oparty o mikrokontroler Raspberry Pi RP2040 i wyposażony jest w wyświetlacz OLED oraz zestaw czujników. Wersja zmontowana. Pololu 5002
Brak towaru
Zmodernizowana wersja popularnego robota mobilnego Pololu. Został oparty o mikrokontroler Raspberry Pi RP2040 i wyposażony jest w wyświetlacz OLED oraz zestaw czujników. Wersja zmontowana. Pololu 5001
Brak towaru
Zmodernizowana wersja popularnego robota mobilnego Pololu. Został oparty o mikrokontroler Raspberry Pi RP2040 i wyposażony jest w wyświetlacz OLED oraz zestaw czujników. Wersja zmontowana. Pololu 5000
Brak towaru
Rozbudowana płytka rozwojowa zaprojektowana specjalnie z myślą o projektach robotycznych. Zestaw wykorzystuje mikrokontroler ESP32-S3, który jest wyposażony w kamerę umożliwiającą transmisję wideo oraz zdalne sterowanie za pomocą WiFi i Bluetooth. DFRobot DFR0994
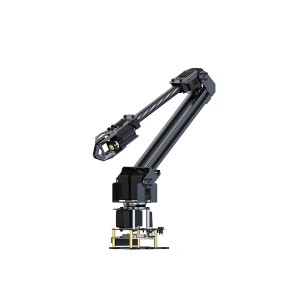
Ramię robotyczne o czterech stopniach swobody (4 DoF) zbudowane na bazie serwomechanizmów i sterownika z modułem ESP32. Może być sterowane bezprzewodowo przez WiFi i przeglądarkę internetową lub interfejs USB. Waveshare RoArm-M2-S (EU)
Brak towaru
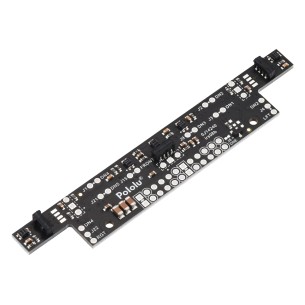
Przedni moduł czujników robota Zumo 2040. Jest dołączony jako część zestawu robotów Zumo i wbudowany w zmontowane wersje robotów. W zestawie znajdują się dodatkowe złącza i diody IR. Pololu 5015
Brak towaru
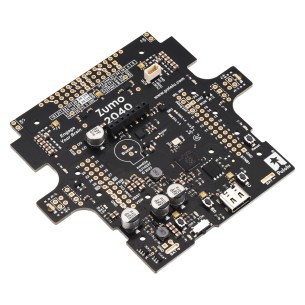
Główna płyta sterująca robota Zumo 2040. Jest dołączona jako część zestawu robotów Zumo 2040 i wbudowana w zmontowane wersje robotów Zumo 2040. Dołączone są elementy przewlekane, dyski do enkoderów magnetycznych i elementy montażowe. Pololu 5014
Brak towaru
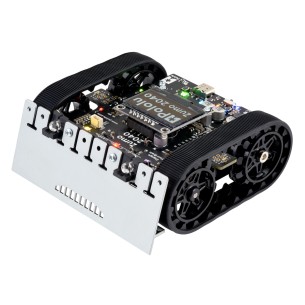
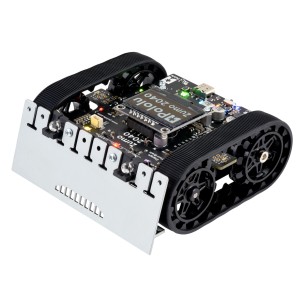
Robot minisumo na podwoziu gąsienicowym z silnikami Pololu z przekładnią 100:1 HP. Robot w pełni złożony, wymaga dodatkowo czterech baterii AA. Pololu 5013
Brak towaru
Robot minisumo na podwoziu gąsienicowym z silnikami Pololu z przekładnią 75:1 HP. Robot w pełni złożony, wymaga dodatkowo czterech baterii AA. Pololu 5012
Brak towaru
Robot minisumo na podwoziu gąsienicowym z silnikami Pololu z przekładnią 50:1 HP. Robot w pełni złożony, wymaga dodatkowo czterech baterii AA. Pololu 5011
Brak towaru
Robot może rozpoznawać postawę w czasie rzeczywistym za pomocą czujnika przyspieszenia i żyroskopu, a także osiągnąć równowagę poprzez sterowanie silnikami w celu regulacji pozycji. Terasic P0582