.png)

















46,79 zł Netto
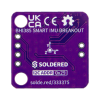
Moduł IMU oparty na układzie Bosch BHI385, integrujący 3-osiowy akcelerometr, 3-osiowy żyroskop oraz 32-bitowy procesor ARC EM4 odpowiedzialny za przetwarzanie danych z czujników. Obsługa fuzji sensorycznej Bosch BSX pozwala uzyskiwać między innymi orientację 3D, liczbę kroków, wykrywanie stuknięć i gestów nadgarstka bez wykonywania obliczeń przez główny mikrokontroler. Soldered 333375
Moduł wykorzystuje Bosch BHI385 z 3-osiowym akcelerometrem i 3-osiowym żyroskopem, uzupełniony o 32-bitowy procesor ARC EM4 (Fuser2) obsługujący oprogramowanie Bosch BSX do fuzji danych sensorycznych. Układ może bezpośrednio udostępniać dane z wirtualnych czujników, obejmujące orientację 3D, zliczanie kroków, wykrywanie stuknięć oraz rozpoznawanie gestów nadgarstka. Zakres pomiarowy akcelerometru można programowo ustawić na ±4 g, ±8 g, ±16 g lub ±32 g, natomiast żyroskop obsługuje zakresy od ±125 dps do ±2000 dps. Rozwiązanie sprawdzi się w urządzeniach ubieralnych, systemach rozpoznawania ruchu, kontrolerach gestów oraz projektach wymagających określania orientacji.
Komunikacja z mikrokontrolerem odbywa się przez I2C z częstotliwością do 400 kHz, a domyślny adres 0x29 można zmienić na 0x28 za pomocą zworki lutowniczej JP5. Płytka jest zasilana napięciem 3,3 V i zawiera stabilizator LDO obniżający napięcie do 1,8 V wymaganych przez BHI385 oraz konwerter poziomów logicznych I2C pomiędzy domenami 3,3 V i 1,8 V. Dwa złącza Qwiic umożliwiają podłączenie modułu bez lutowania, a producent udostępnia bibliotekę Arduino ułatwiającą obsługę danych generowanych przez czujnik.
Cechy
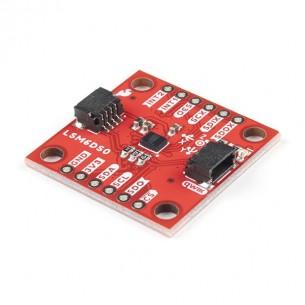
Moduł z 6-osiowym czujnikiem IMU LSM6DSO, który łączy 3-osiowy akcelerometr i żyroskop oraz bufor FIFO o pojemności 9 kB i funkcje obsługi zdarzeń. Komunikuje się przez I2C lub SPI. SparkFun SEN-18020
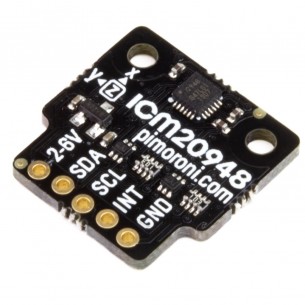
Moduł z 9-osiowym czujnikiem IMU ICM-20948, zintegrowanym 3-osiowym akcelerometrem, żyroskopem i magnetometrem oraz cyfrowym procesorem ruchu DMP (Digital Motion Processor). Komunikacja przez I2C. Pimoroni PIM448
Moduł z 9-osiowym czujnikiem IMU BNO055. Ma wbudowany układ przetwarzający, który zwraca dane jako orientację w przestrzeni 3D. Komunikuje się przez I2C. Adafruit 4646
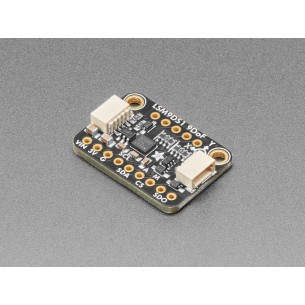
Moduł z 3-osiowym akcelerometrem i żyroskopem ISM330DHCX. Wyposażony w złącze STEMMA QT, komunikuje się przez interfejs I2C lub SPI. Adafruit 4502
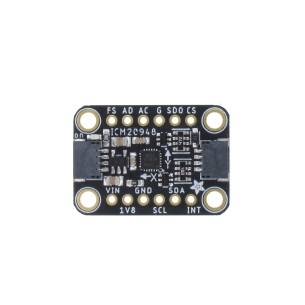
Moduł z 9-osiowym czujnikiem IMU ICM-20948. Układ to zintegrowany 3-osiowy akcelerometr, żyroskop i magnetometr oraz cyfrowy procesor ruchu DMP (Digital Motion Processor). Komunikacja przez I2C lub SPI. Adafruit 4554
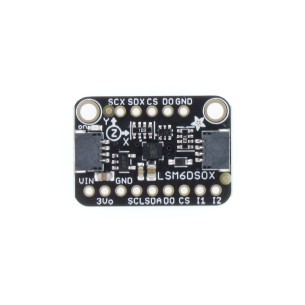
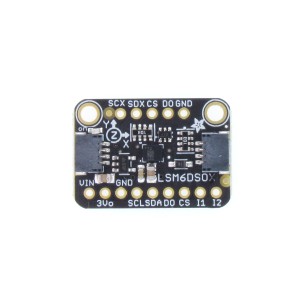
Moduł z czujnikiem przyspieszenia i prędkości obrotowej oparty na układzie LSM6DSOX. Wyposażony w złącze STEMMA QT, komunikuje się przez interfejs I2C, SPI lub I3C. Adafruit 4438
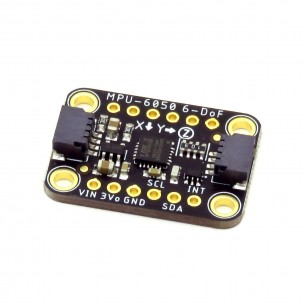
Moduł z czujnikiem przyspieszenia i prędkości obrotowej oparty na układzie MPU-6050. Wyposażony w złącze STEMMA QT, komunikuje się przez interfejs I2C. Adafruit 3886
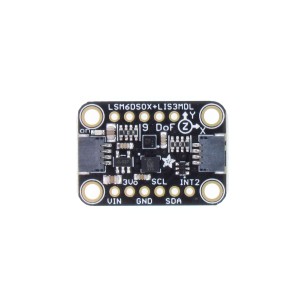
Moduł z czujnikiem przyspieszenia i prędkości obrotowej oparty na układzie LSM6DSOX oraz magnetometrze LIS3MDL. Wyposażony w złącze STEMMA QT, komunikuje się przez interfejs I2C, SPI lub I3C. Adafruit 4517
Moduł z czujnikiem przyspieszenia i prędkości obrotowej oparty na układzie LSM6DSO32. Wyposażony w złącze STEMMA QT, komunikuje się przez interfejs I2C, SPI lub I3C. Adafruit 4692
Kompaktowy czujnik 9-DOF, łączący 3-osiowy akcelerometr, magnetometr i żyroskop, umożliwiający precyzyjne określenie orientacji obiektu. Dzięki wsparciu dla magistrali I2C/SPI, kompatybilności z systemem STEMMA QT oraz zasilaniu 3V/5V, znajduje zastosowanie w projektach robotyki, nawigacji 3D, VR, AR oraz systemach stabilizacji. Adafruit 4634
Brak towaru
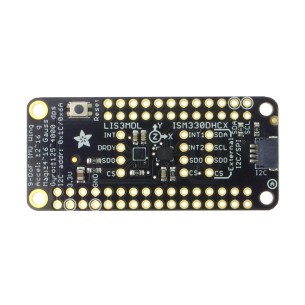
Moduł z 9-osiowym IMU dedykowany do płytek Feather. Łączy układ ISM330DHCX (akcelerometr i żyroskop) i LIS3MDL (magnetometr). Komunikacja przez interfejs I2C. Adafruit 4569
Moduł z czujnikiem przyspieszenia i prędkości obrotowej oparty na układzie MPU6050. Komunikuje się przez interfejs I2C lub UART
Moduł z czujnikiem przyspieszenia i prędkości obrotowej oparty na układzie ICG-20660L. Komunikuje się przez interfejs I2C lub SPI. DFRobot SEN0443
Moduł z 9-osiowym czujnikiem IMU ICM-20948 (3-osiowym akcelerometrem, żyroskopem i magnetometrem oraz DMP) i czujnikiem ciśnienia BMP280. Komunikacja przez I2C. Waveshare 10 DOF IMU Sensor (D)
Brak towaru
Moduł z 6-osiowym czujnikiem IMU, który pozwala na pomiar przyspieszenia i prędkości obrotowej w zakresie do ±16g i ±2000dps. Wyposażony w złącze STEMMA QT, komunikuje się przez I2C lub SPI. Adafruit 4503
Moduł z 3-osiowym akcelerometrem i żyroskopem ISM330DHCX. Wyposażony w złącze Qwiic, komunikuje się przez interfejs I2C lub SPI. SparkFun SEN-19764
Moduł IMU oparty na układzie Bosch BHI385, integrujący 3-osiowy akcelerometr, 3-osiowy żyroskop oraz 32-bitowy procesor ARC EM4 odpowiedzialny za przetwarzanie danych z czujników. Obsługa fuzji sensorycznej Bosch BSX pozwala uzyskiwać między innymi orientację 3D, liczbę kroków, wykrywanie stuknięć i gestów nadgarstka bez wykonywania obliczeń przez główny mikrokontroler. Soldered 333375